Bir robotta neden onlarca çeşit konnektör vardır?
Bataryadan 75 amper taşıyan fiş ile bir sensörün 1 milimetrelik soketi aynı robotun içindedir. Güç, sinyal ve veri konnektörlerini, kabloyu ve krimpi, sahada en sık gevşeyen noktaları sayılarla anlatıyoruz.
Yayın 15 dk okuma
Bu sayfada
Bir depo robotunun alt kapağını aç. İlk göze çarpan, bataryadan çıkan parmak kalınlığındaki iki kablo ve ucundaki sarı fiştir. Hemen yanında, motor sürücüsünün kenarında, tırnağından küçük beyaz soketlere giden ince renkli teller durur. Biraz ötede, lidarın arkasında metal somunlu yuvarlak bir fiş vardır. Hepsi aynı robotun içindedir ve hiçbiri ötekinin yerine takılamaz.
Bu çeşitlilik bir dağınıklık değil, bir sonuçtur. Her konnektör üç sorudan birine cevap verir: ne kadar akım taşıyacak, ne kadar küçük olmalı, hangi ortamda yaşayacak. Bir konnektör aynı zamanda devredeki bir dirençtir. Üstelik robotun hem titreşen, hem ısınan, hem de sökülüp takılan parçalarından biridir.
Her temas bir dirençtir
İki metalin birbirine bastırıldığı her yerde küçük bir temas direnci oluşur. Değeri miliohm düzeyindedir ve kâğıt üstünde önemsiz görünür. Ama ısıyı akımın karesi belirler.
Temas direnci 1 mΩ olan bir kontaktan 30 A geçerse kontak 30² × 0,001 = 0,9 W ısı üretir. Bir batarya fişinde artı ve eksi iki kontak vardır, toplam 1,8 W. Küçük bir fişte bu, elle hissedilen bir ılıklıktır. Kötü krimplenmiş bir kontakta direnç 5 mΩ’a çıkarsa aynı akımda tek kontak 4,5 W üretir. Bu ısı birkaç milimetreküplük bir metalde toplanır, plastiği yumuşatır, kontak yayını gevşetir. Gevşeyen yay direnci daha da artırır. Arıza kendi kendini besler.
Üç aile, üç ayrı soru
Bir robotun bağlantıları üç aileye ayrılır. Güç bağlantılarında konnektörü akım ve ısınma seçer: batarya, güç dağıtımı, motor sürücüsü ve motor fazları. Haberleşme bağlantılarında akım küçüktür; asıl mesele kilit, gürültü ve doğru sonlandırmadır: CAN, UART, I²C. Algı ve geri besleme hatlarında, yani enkoderde, kamerada ve lidarda, sinyal hızlı ve zayıftır; kablonun ekranı ve empedansı öne çıkar.
Güç: adındaki sayı akım değildir
Dronlarda, mobil robotlarda ve küçük araçlarda en sık görülen batarya fişleri Amass’ın XT ve AS serileridir. Adlarındaki sayı yanıltıcıdır. Bir güç modülü üreticisinin Amass verilerine dayanan tablosu, XT60’ı 12 AWG telle 30 A sürekli akıma ve bir dakikalık 60 A tepe akıma izin verir. Sürekli akımın koşulu, dört saatte 60 °C’den az ısınmadır. Yani “60” tepe akımdır; sürekli akım bunun yarısıdır. Aynı tabloda XT90 10 AWG ile 45 A, AS150 8 AWG ile 75 A taşır. Amass’ın kendi kataloğu XT60 için 35 A yazar, ama 85 °C’lik ısınmaya kadar izin vererek. İki sayı da doğrudur; aralarındaki fark kabul edilen ısınmadır.
Bu fişlerin bir başka önemli özelliği kıvılcım önleyici sürümleridir (XT90-S, AS150). Motor sürücüsünün barasında büyük kondansatörler vardır. Fiş takıldığı anda bu kondansatörler bir anda dolmak ister ve kontakta kıvılcım çıkar (Kondansatör: RC zaman sabiti ve enerji). Kıvılcım önleyici fişte önce uzun bir pim küçük bir direnç üzerinden bağlanır ve barayı yavaşça doldurur; ana kontak bir an sonra temas eder. Kıvılcım her takışta kontak yüzeyini biraz yakar. Yanmış yüzey, temas direncinin büyümesi demektir.
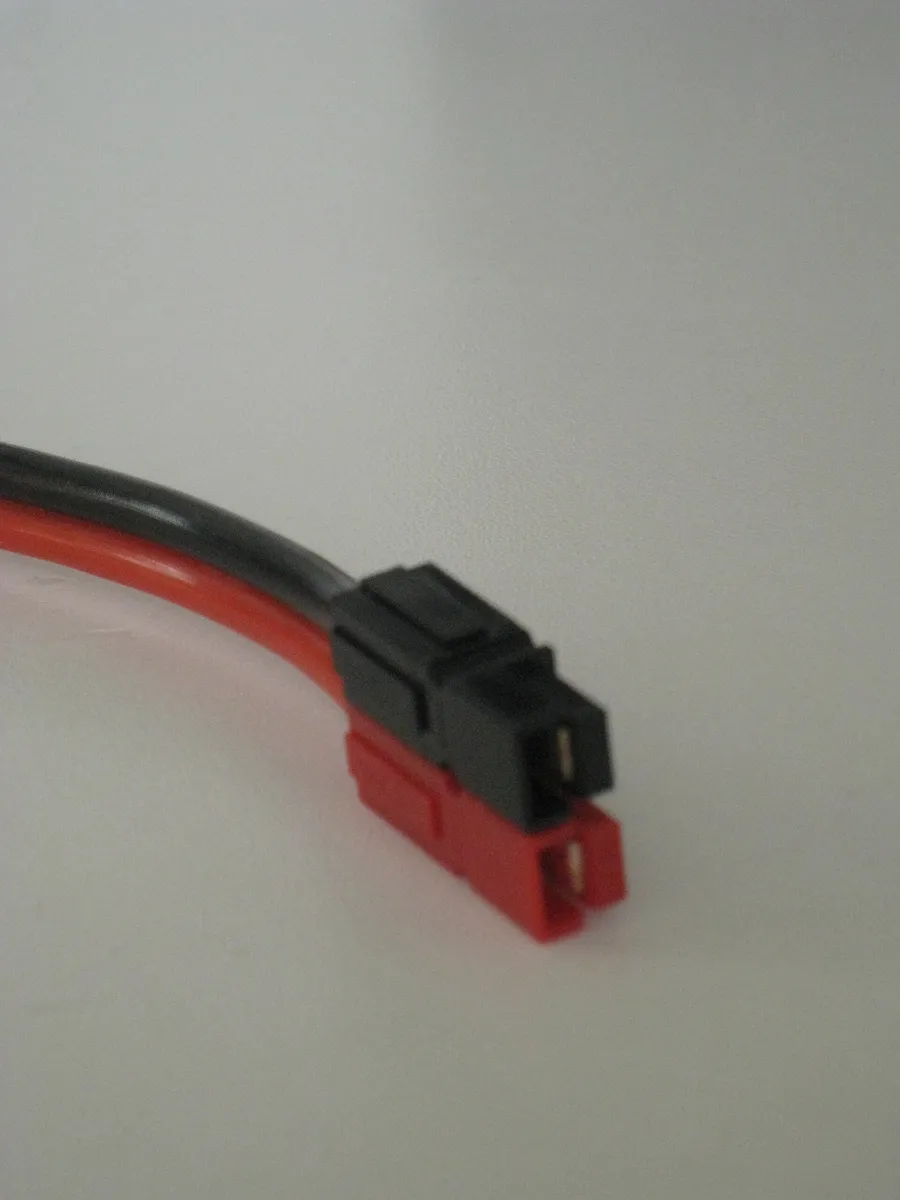
Daha büyük robotlarda ve şarj istasyonlarında Anderson konnektörleri görülür. Powerpole serisinde kırmızı ve siyah gövdeler yan yana kızakla geçer. Üreticinin verilerine göre aynı gövdeye 15, 30 ya da 45 A’lik kontak konur; kontaklar yalnızca telin girdiği kovanın boyunda ayrışır. Endüstriyel kolların kontrol dolaplarında ise fiş yerine çoğu zaman vidalı klemens ve halka pabuç kullanılır: bağlantı bir kez yapılır ve yerinden kımıldamaz.
Kartla kablo arası: adım küçüldükçe akım düşer
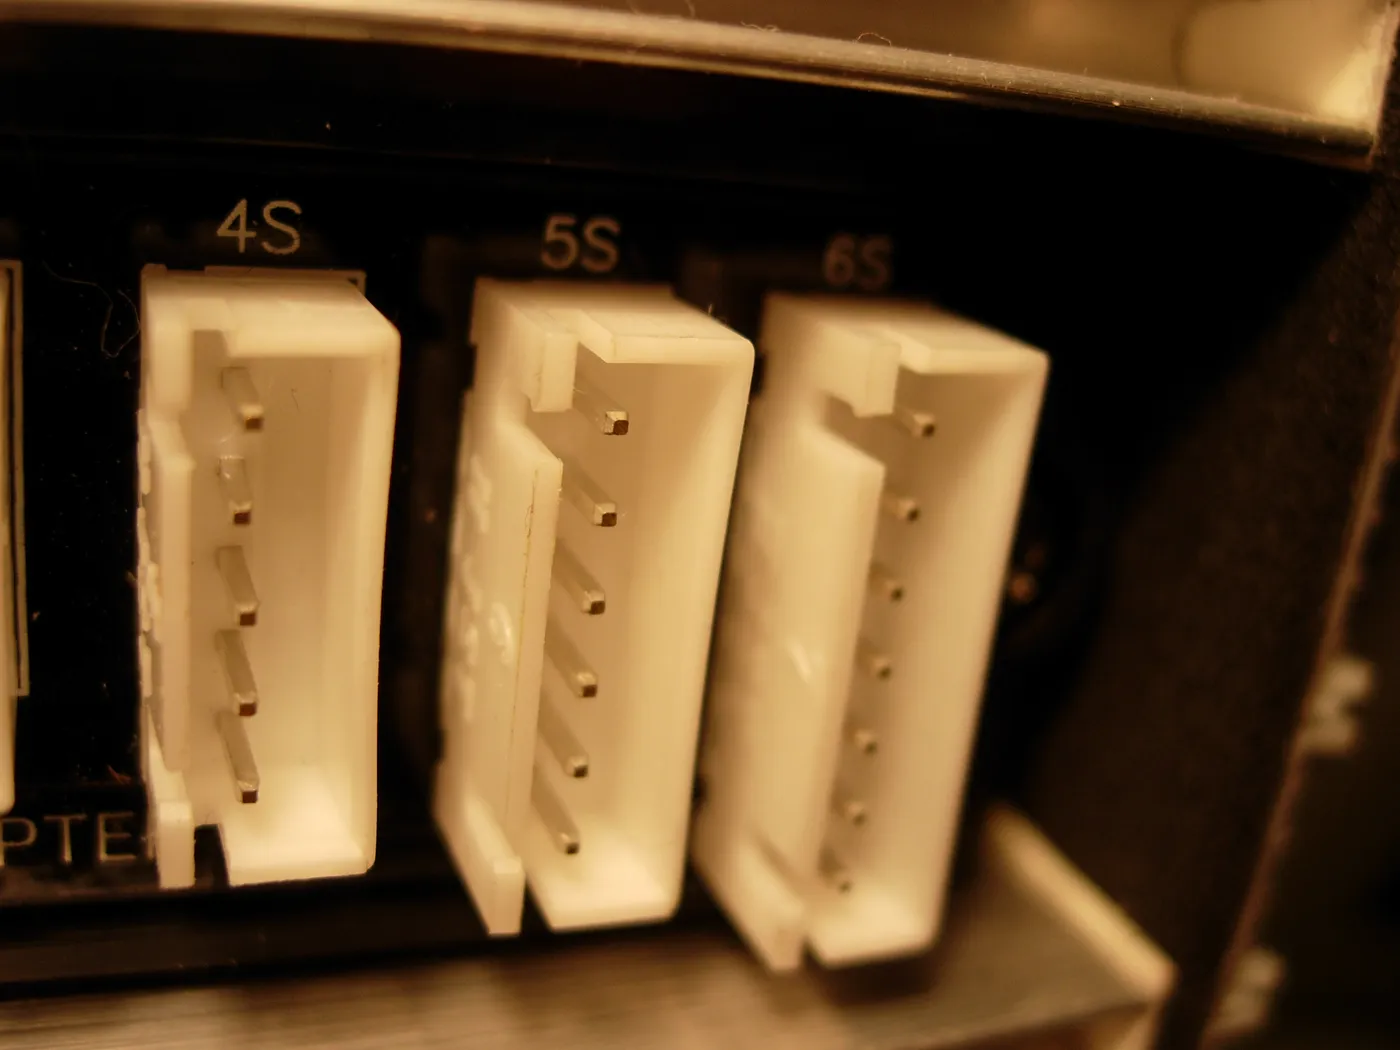
Motor sürücüsünün kenarındaki küçük soketler kartla kablo arası konnektörlerdir. Burada belirleyici ölçü adımdır: yan yana iki pinin merkezleri arasındaki mesafe. Adım küçüldükçe kontak incelir, kabul ettiği tel incelir, taşıyabildiği akım da düşer.
JST’nin dört yaygın serisinde bu düşüş açıkça görülür. 1 mm adımlı SH ve 1,25 mm adımlı GH kontak başına 1 A taşır. 2 mm adımlı PH 2 A, 2,5 mm adımlı XH 3 A taşır. Her değer o serinin kabul ettiği en kalın tel içindir: SH’de 28, GH’de 26, PH’de 24, XH’de 22 AWG. Biraz daha fazla akım gereken yerlerde Molex’in Micro-Fit 3.0 (3 mm, kontak başına en çok 8,5 A) ve Mini-Fit Jr (4,2 mm, en çok 9 A) serileri kullanılır. Bilgisayar kasalarındaki ekran kartı besleme fişi de bu aileden gelir.
Adımın yanında ikinci önemli özellik kilittir. Breadboard’dan tanınan 2,54 mm’lik pin başlıkları ve atlama kabloları yalnızca sürtünmeyle tutar. Masada çalışan bir prototipte bu yeterlidir; titreşen bir robotta ise kablonun yavaş yavaş çıkması zaman meselesidir. GH ve PH gibi serilerde fişin gövdesi sokete bir tırnakla kilitlenir. Dron ve küçük robot dünyasında yaygın Pixhawk konnektör standardı da CAN, UART ve I²C bağlantıları için kilitli GH’yi kullanır. 4 pinli CAN fişinde sıra 5 V, CAN_H, CAN_L ve topraktır.
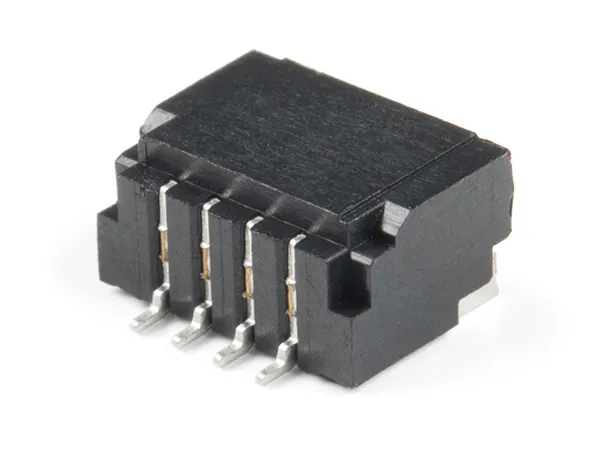
Bu kartlarda en sık yapılan hata, sinyal konnektöründen güç geçirmektir. GH’nin 5 V pini çevre birimlerine besleme taşır, ama kontak başına sınır 1 A’dir. Bu pinden bir servo motor beslenirse servonun kalkış akımı bu sınırı kolayca aşar.
Dış ortam ve fabrika: M12 ve Deutsch
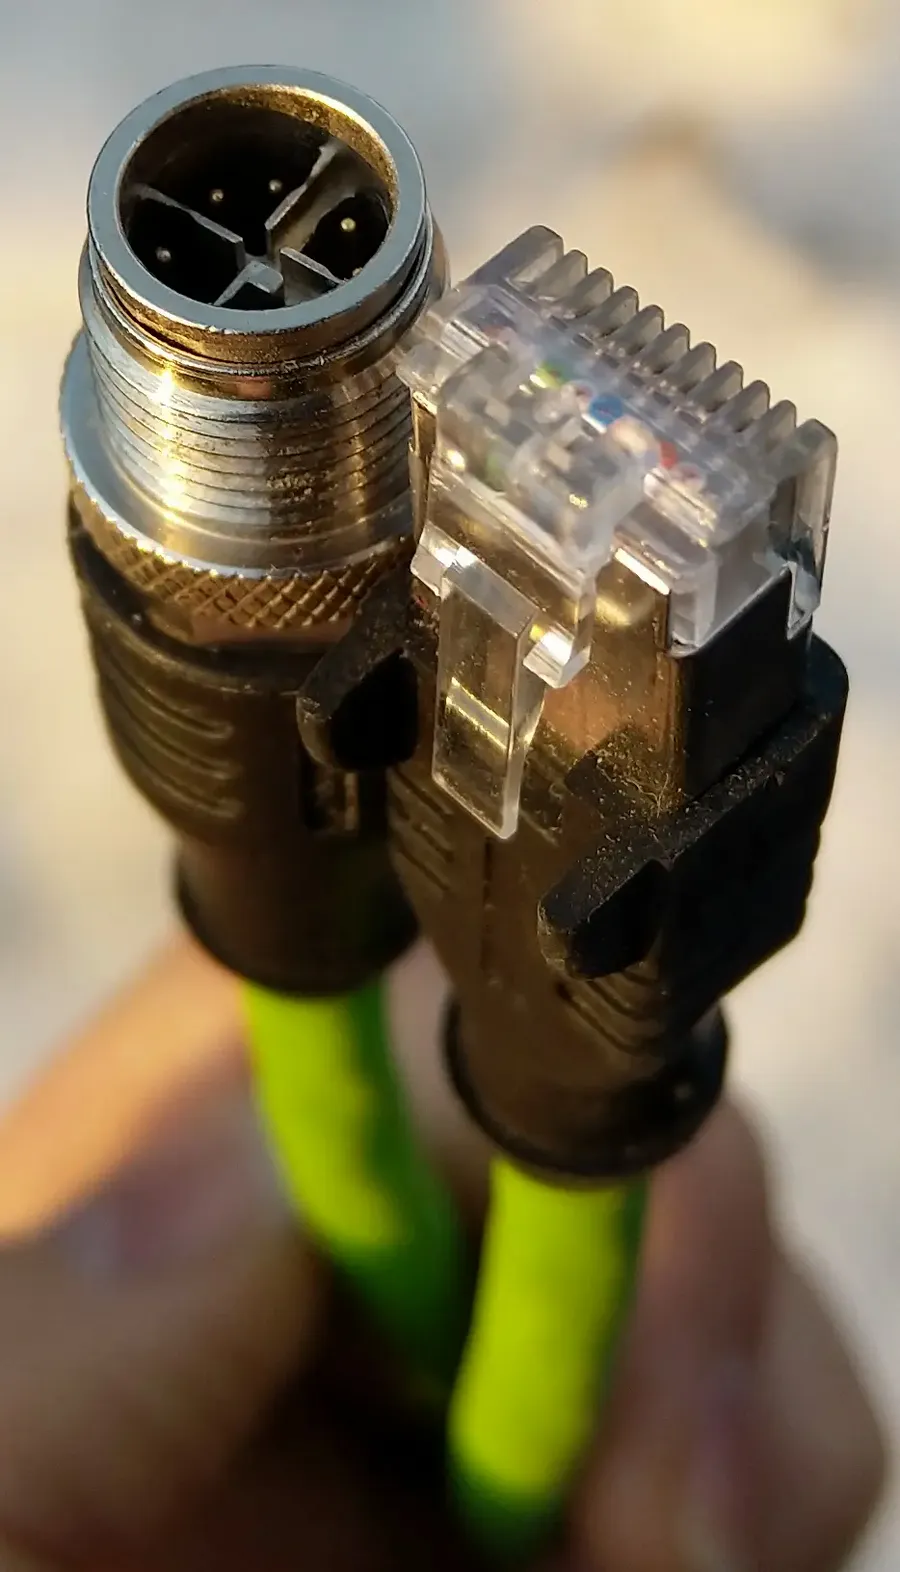
Fabrikada sensörler, valfler ve kameralar çoğu zaman M12 konnektörlerle bağlanır: 12 mm çaplı, metal somunla vidalanan yuvarlak bir fiş. M12’nin asıl bilgisi pinlerin dizilişini belirleyen kodlamadır. A kodlu fişler sensör ve aktüatör içindir, D kodlu fişler 100 Mbit/s Ethernet’i, X kodlu fişler 10 Gbit/s’e kadar Ethernet’i taşır. Güç için ayrı kodlamalar vardır: T kodlu fiş 63 V DC’de 12 A, L kodlu fiş 16 A taşır. Kodlama mekaniktir; yanlış fiş yanlış sokete fiziksel olarak girmez.
Dış ortam robotlarında, tarım makinelerinde ve iş makinelerinde ise Deutsch’un DT serisi yaygındır. 16 numara kontakları kontak başına 13 A taşır, gövdesi IP68’e göre sızdırmazdır ve −55 ile 125 °C arasında çalışır. Bu sayılar otomotiv kökenlidir: konnektör çamura, basınçlı yıkamaya ve motor bölmesinin sıcaklığına göre tasarlanmıştır.
IP kodu iki rakamdan oluşur. İlk rakam katı cisme ve toza, ikinci rakam suya karşı korumayı gösterir. IP67, tozun hiç girmediği ve 1 m derinlikte 30 dakika suya batırılmaya dayanan bir gövde demektir. IP68’de daldırma koşulunu üretici belirler. Bir konnektörün IP değeri ancak fiş takılıyken ve kablo doğru çapta olduğunda geçerlidir: açıkta kalan bir soketin koruması yoktur.
Kablonun kendisi
Konnektörün arkasındaki kablo, en az onun kadar önemli bir dirençtir. Tel çapı Amerikan tel ölçüsüyle (AWG) verilir ve sayı büyüdükçe tel incelir:
| Tel | Kesit | Direnç (20 °C) | Robotta nerede |
|---|---|---|---|
| 8 AWG | 8,37 mm² | 2,06 mΩ/m | batarya ana hattı (AS150) |
| 12 AWG | 3,31 mm² | 5,21 mΩ/m | motor sürücü beslemesi (XT60) |
| 16 AWG | 1,31 mm² | 13,2 mΩ/m | küçük motorlar, dağıtım |
| 22 AWG | 0,326 mm² | 53,0 mΩ/m | sensör beslemesi (XH) |
| 26 AWG | 0,129 mm² | 134 mΩ/m | haberleşme (GH) |
48 V’luk bir robotta 20 A çeken bir motor sürücüsünü 1 m uzaktaki güç dağıtımına bağlayalım; gidiş ve dönüş toplam 2 m eder. 12 AWG kabloda toplam direnç 2 × 5,21 = 10,4 mΩ’dur. Düşen gerilim 20 × 0,0104 ≈ 0,21 V, kablodaki kayıp 20² × 0,0104 ≈ 4,2 W olur. Aynı yol 16 AWG ile yapılırsa düşüm 0,53 V’a, kayıp 10,5 W’a çıkar.
Haberleşme kablosunda ise direnç değil düzen önemlidir. CAN hattı bükümlü çift olarak döşenir ve iki ucuna 120 Ω’luk birer direnç konur. Enerji kesikken CAN_H ile CAN_L arasını ölçen bir ölçü aleti iki direnci paralel görür ve 60 Ω okur. 120 Ω okuyorsa bir sonlandırma eksiktir, 40 Ω okuyorsa bir tane fazladır. Enkoder ve kamera kablolarında ise ekran, yani iletkenleri saran örgü ya da folyo, motor fazlarından gelen gürültüyü toprağa taşır.
Hareket eden kablolar ayrı bir sınıftır. Bir robot kolunun ya da bir portal sisteminin kabloları her döngüde bükülür. Bu yüzden kablolar, kablo zinciri denen mafsallı bir kanalda taşınır ve sürekli bükülmeye dayanan özel kablolardan seçilir. Bir üreticinin veri sayfası, en küçük hareketli bükülme yarıçapını 10 m’den kısa yolda kablo çapının 7,5 katı, daha uzun yolda 10 katı olarak verir. 10 mm çaplı bir kablo için bu, en az 75 mm’lik bir yarıçap demektir. Daha dar bükülen kablonun iç telleri yorulur ve zamanla kopar. Sonsuz dönen eksenlerde ise kablo hiç bükülmez; akım ve sinyal döner bilezik üzerinden aktarılır.
Krimp, lehim ve yüksük
Konnektörlerin çoğunda tel kontağa krimplenir: kontağın kovanı özel bir pense ile telin etrafında ezilir ve teller ile metal tek bir soğuk kaynak gibi birleşir. Doğru yapılmış bir krimp hava almaz, titreşimde de esneyen teli tutar. Lehimde ise lehim telin içine doğru emilir ve telin o kısmı sertleşir. Titreşen bir robotta tel tam bu sert kısmın bittiği yerden kırılır. Kablo demeti üretiminde krimpin nasıl kontrol edileceğini IPC/WHMA-A-620 standardı tanımlar.
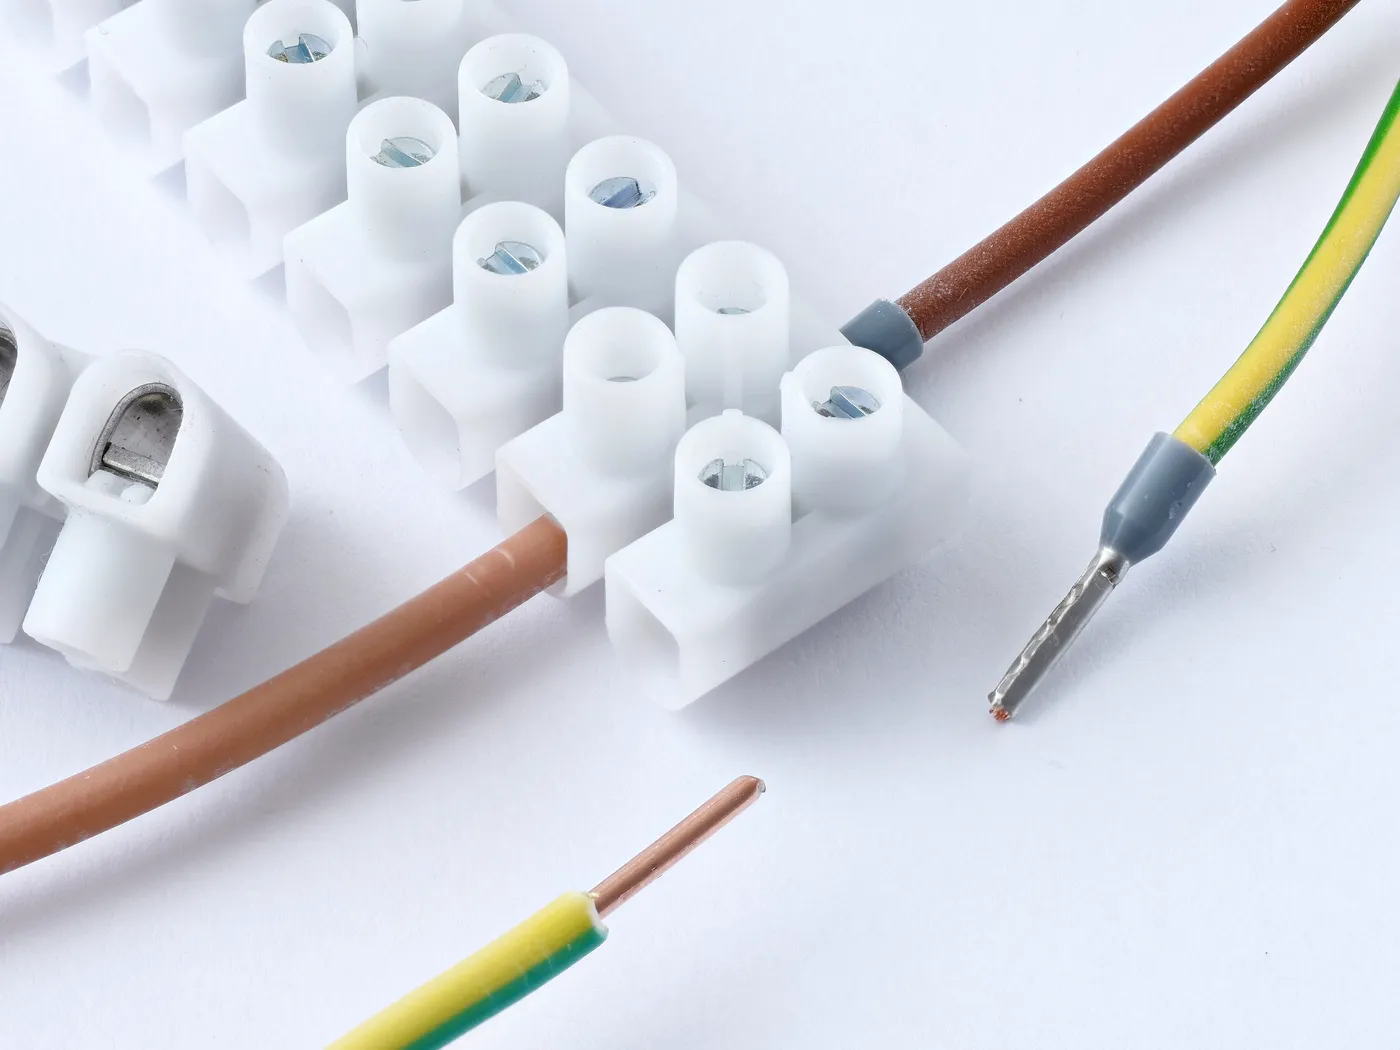
Vidalı klemenslerde çok telli kablonun ucu çıplak bırakılmaz. Vida altında teller dağılır; ucu lehimle kalaylamak da çözüm değildir, çünkü lehim vidanın baskısı altında zamanla akar ve bağlantı gevşer. Doğru çözüm uca bir yüksük krimplemektir.
Hepsi bir arada
| Konnektör | Adım | Kontak başına | Nerede |
|---|---|---|---|
| JST SH | 1,0 mm | 1 A | küçük sensörler, I²C |
| JST GH | 1,25 mm | 1 A | CAN, UART, GPS (Pixhawk standardı) |
| JST PH | 2,0 mm | 2 A | küçük batarya, sensör beslemesi |
| JST XH | 2,5 mm | 3 A | batarya hücre dengesi |
| Molex Micro-Fit 3.0 | 3,0 mm | 8,5 A | kart besleme, küçük motorlar |
| Molex Mini-Fit Jr | 4,2 mm | 9 A | kart besleme, dağıtım |
| Deutsch DT | dikdörtgen, contalı gövde | 13 A, IP68 | dış ortam, tarım ve iş makineleri |
| M12 A / D / X | yuvarlak, vidalı | sinyal, 100 Mbit/s, 10 Gbit/s | fabrika sensörleri, Ethernet |
| M12 T / L | yuvarlak, vidalı | 12 A / 16 A, 63 V DC | sahada dağıtılmış besleme |
| XT60 / XT90 | iki kontak, kutuplu gövde | 30 A / 45 A | batarya, sürücü beslemesi |
| AS150 | iki kontak, kutuplu gövde | 75 A | büyük batarya, kıvılcım önleyici |
| Anderson Powerpole | kızaklı gövde | 15 / 30 / 45 A | şarj, batarya değişimi |
Bir robotu tasarlarken konnektörler çoğu zaman en son seçilir ve en kolay ihmal edilen parça olur. Oysa robotun içindeki her dönüşüm, her sensör ve her motor, sonunda bir kontağın iki metal yüzeyi kadar güvenilirdir.
Kendini sına
Önce kâğıt kalemle çöz, sonra çözümü aç.
1. Bir XT90 fişinden 40 A geçiyor ve kontaklardan biri zamanla 1,5 mΩ’a yükselmiş. Bu kontakta ne kadar ısı üretilir? Akım 30 A’e inerse ne olur?
Çözüm
- 40 A’de: 40² × 0,0015 = 2,4 W
- 30 A’de: 30² × 0,0015 = 1,35 W
Akım dörtte bir azalınca ısı yaklaşık yarıya iner; ısı akımın karesiyle değişir.
2. 24 V’luk bir robotta 10 A çeken bir yük, gidiş ve dönüş toplam 3 m’lik 16 AWG kabloyla besleniyor (13,17 mΩ/m). Düşen gerilim ve kablo kaybı nedir?
Çözüm
- Direnç: 3 × 13,17 = 39,5 mΩ
- Düşen gerilim: 10 × 0,0395 ≈ 0,395 V, yani 24 V’un %1,65’i
- Kayıp: 10² × 0,0395 ≈ 3,95 W
3. Enerjisi kesik bir robotta CAN_H ile CAN_L arasını ölçüyorsun ve 120 Ω okuyorsun. Ne düşünürsün? 40 Ω okusaydın?
Cevap
Doğru kurulmuş bir hatta iki uçtaki 120 Ω’luk dirençler paralel görünür: 120 × 120 / 240 = 60 Ω. 120 Ω, sonlandırmalardan birinin eksik olduğunu ya da hattın bir yerden koptuğunu gösterir. 40 Ω ise üç direncin paralel olduğu anlamına gelir (120 / 3 = 40): ortadaki bir cihazda da sonlandırma direnci açık bırakılmıştır.
4. 8 mm çaplı bir kablo, 12 m’lik bir portal ekseninde kablo zincirinin içinde hareket edecek. Veri sayfası 10 m’den uzun yol için 10 × çap diyor. Zincirin iç yarıçapı en az ne olmalı?
Çözüm
10 × 8 = 80 mm. Daha dar bir zincir seçilirse kablo her döngüde izin verilenden sert bükülür ve iç telleri yorulur.
5. Titreşen bir robotta kabloyu konnektöre neden lehimlemek yerine krimpleriz? Vidalı klemense giren çok telli kablonun ucunu neden kalaylamayız?
Cevap
Lehim telin içine emilir ve telin bir bölümünü sertleştirir; titreşimde tel sertliğin bittiği yerden kırılır. Krimp teli esnek bırakır ve kontakla gaz geçirmez bir bağ kurar. Kalaylanmış uç ise vida baskısı altında zamanla akar ve bağlantı gevşer; doğru çözüm yüksüktür.
Kaynaklar ve notlar. Konnektör değerleri üreticilerin anma değerleridir ve her biri bir koşula bağlıdır: JST SH, GH, PH ve XH ürün sayfaları (jst-mfg.com); Molex Micro-Fit 3.0 ve Mini-Fit Jr ürün özetleri (devre sayısı arttıkça değer düşer); Holybro, “Connector & Wire Rating” (Amass XT60, XT90, AS150; sürekli akım 4 saatte 60 °C’den az ısınma); Amass kataloğu (XT60 35 A, 85 °C’ye kadar ısınma); Anderson Power Products, PP15/45 veri sayfası (UL değerleri); TE Connectivity, Deutsch DT serisi (16 numara kontak 13 A, IP68). M12 kodlamaları IEC 61076-2-101, -109 ve -111; güç kodlamalarının akım değerleri üretici kataloglarından. IP kodu IEC 60529. Pixhawk konnektör standardı DS-009; pin sırası ARK Electronics belgelerinden. Kablo zinciri bükülme yarıçapı: igus chainflex CF170 veri sayfası; bu katsayı kablo tipine göre değişir. Tel direnci tavlanmış bakır için 20 °C’de hesaplandı (0,01724 Ω·mm²/m). Temas direnci değerleri örnek değerlerdir. Kapak fotoğrafı: Phiarc, Wikimedia Commons, CC BY-SA 4.0; kırpıldı, seri rozeti eklendi.