Neden bazı robot eklemlerini elinle döndüremezsin?
Kapalı bir endüstriyel robot kolunu itersen kıpırdamaz; bir robot köpeğin bacağını itersen kolayca döner. Farkın adı redüktör oranı. Oranın torku, hızı, ataleti ve motor sürücüsünü nasıl değiştirdiğini sayılarla görüyoruz.
Yayın 8 dk okuma
Bu sayfada
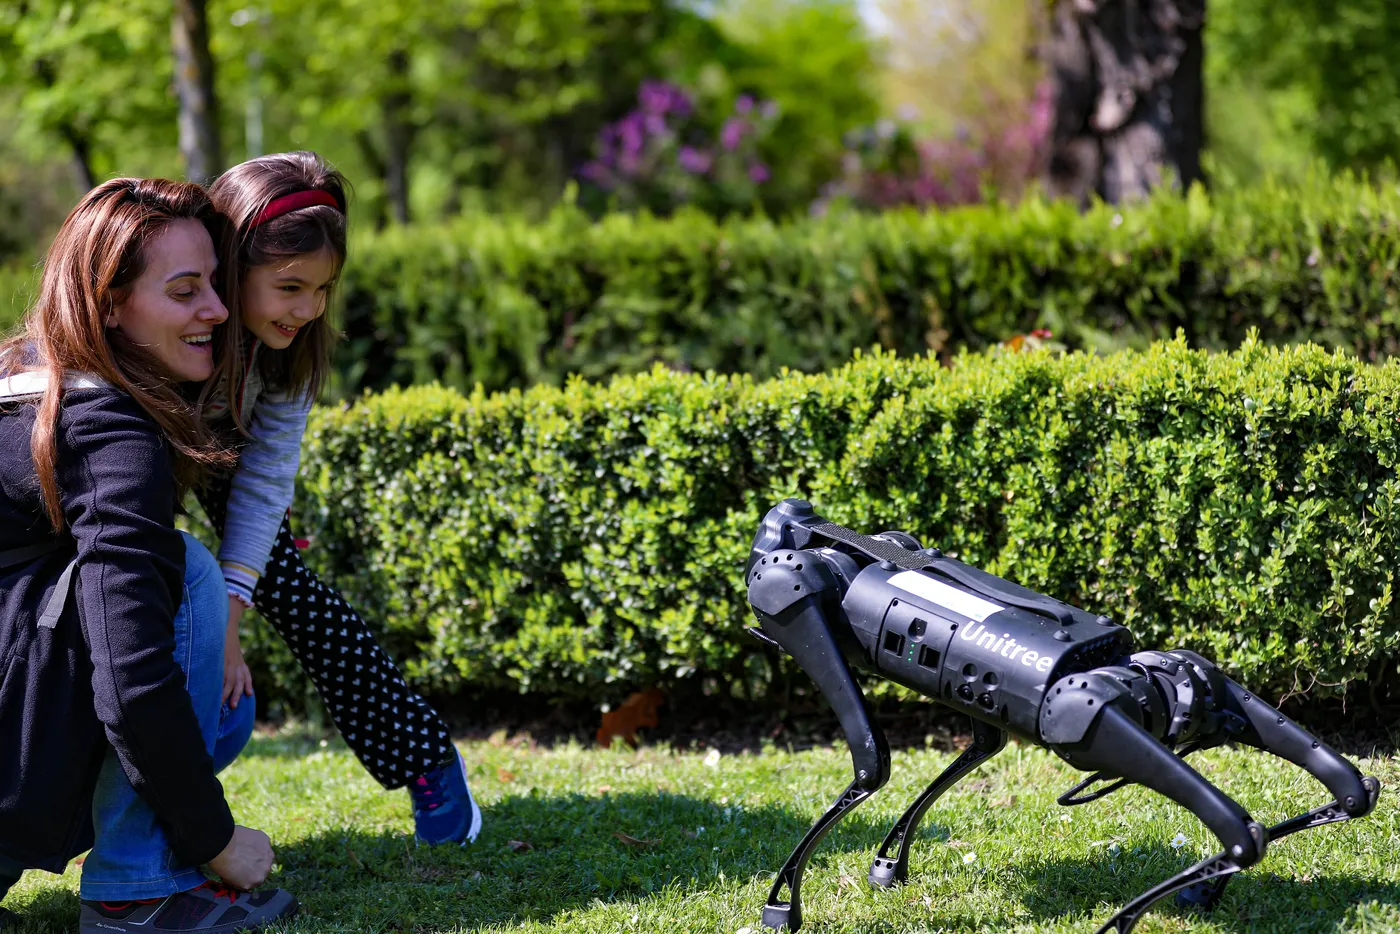
Enerjisi kesilmiş bir endüstriyel robot kolunun dirseğine iki elinle yüklen. Kol kıpırdamaz; sanki betona gömülmüş gibidir. Aynı odadaki dört bacaklı bir robot köpeğin kapalı bacağını tut ve çevir: eklem neredeyse direnç göstermeden döner. İki eklemin içinde de bir elektrik motoru var. Aralarındaki fark, motor ile eklem arasına konan dişli kutusunda, yani redüktörde.
Redüktör seçimi ilk bakışta mekanik bir karardır. Ama motorun ne kadar akım çekeceğini, ne kadar hızlı döneceğini, darbede sürücüye ne kadar enerji geri basacağını ve torkun nasıl ölçüleceğini de o belirler. Sürücü tasarımcısı redüktörü bilmeden doğru kartı tasarlayamaz.
Hız gider, tork gelir
Elektrik motorları dakikada binlerce devirle döner ama küçük tork üretir. Robot eklemi ise yavaş döner ve büyük tork ister: saniyede bir tur, bir eklem için hızlı sayılır. Oranı N olan bir redüktör hızı N kat düşürür, torku da verimi kadar kayıpla N kat artırır:
τçıkış = τmotor × N × η · nçıkış = nmotor / N
3 N·m tepe tork veren ve 3000 dev/dk dönen bir motor, oranı 100 ve verimi %75 olan bir harmonik redüktörle çıkışta 3 × 100 × 0,75 = 225 N·m tork verir. Hız ise 3000 / 100 = 30 dev/dk’ya iner. Kayıp dörtte birdir ve ısı olarak redüktörde kalır.
Atalet oranın karesiyle büyür
Redüktörün daha az bilinen etkisi atalettedir. Motordan bakınca, eklemin taşıdığı yükün ataleti oranın karesine bölünerek görünür. Çıkıştan bakınca ise motorun kendi rotoru oranın karesiyle büyür.
Bir robot kolunun 2 kg·m²’lik ataleti 100:1’lik redüktörün ardından motora yalnızca 2 / 100² = 2 × 10⁻⁴ kg·m² olarak yansır. Rotorun ataleti 1 × 10⁻⁴ kg·m² ise yük ile rotor arasındaki oran 2:1 olur; bu, kontrol döngüsü için rahat bir bölgedir. Ters yönden bakınca tablo değişir: aynı rotor, eklemi dışarıdan iten birine 1 × 10⁻⁴ × 100² = 1 kg·m² gibi hissettirir. Oran 8:1 olsaydı bu değer yalnızca 0,0064 kg·m² olurdu, yaklaşık 156 kat daha hafif.
Sürtünme de aynı yolu izler. Motor milindeki 0,05 N·m’lik bir sürtünme, eklemi dışarıdan çeviren birine 100:1’de en az 5 N·m, 8:1’de en az 0,4 N·m olarak yansır; redüktörün kendi sürtünmesi bunun üstüne eklenir. Kapalı endüstriyel kolun kıpırdamamasının, robot köpeğin bacağının kolayca dönmesinin sırrı budur. Dışarıdan itilince dönebilen ekleme geri sürülebilir denir.
Dört redüktör, dört karakter
| Tip | Tek kademe oran | Güçlü yanı | Zayıf yanı | Robotta nerede |
|---|---|---|---|---|
| Harmonik (dalga dişli) | 30–160:1 | boşluk yok denecek kadar az, kompakt, hafif | esnek dişli yorulur, darbeye hassas, verim %60–85 | cobot eklemleri, bilekler, insansı robot kolları |
| Sikloidal / RV | 30–200:1 | çok rijit, darbeye çok dayanıklı | ağır, pahalı | endüstriyel kolların taban, omuz ve dirsek eksenleri |
| Planet dişli | kademe başına 3–10:1 | verim kademe başına %95’in üstünde, sağlam, ucuz | boşluk daha fazla | AMR tekerleri, QDD eklemler |
| Vidalı (bilyalı, planet makaralı) | dönmeyi doğrusala çevirir | yüksek kuvvet, uzun ömür | yalnız doğrusal hareket | insansı robot bacakları, dış iskeletler |
Harmonik redüktör üç parçadan oluşur: eliptik bir dalga üreteci, onun etrafında esneyen ince cidarlı bir dişli ve sabit bir dış dişli. Esnek dişli her turda biraz şekil değiştirerek dişleri kaydırır; büyük oran bu küçük kaymadan gelir. Bu tasarım boşluğu neredeyse sıfıra indirir, ama aynı esneklik bir yay gibi davranır.
Yüksek oran mı, QDD mi?
Endüstriyel kollar ve çoğu cobot yüksek oranlı, sert aktüatör kullanır: çerçevesiz motor, 100:1 civarında bir harmonik ya da RV redüktör, biri motorda diğeri çıkışta iki enkoder, bazen bir fren ve bir tork sensörü. Konumu çok hassas tutar, büyük tork verir. Bedeli darbede ödenir: dış kuvvet redüktöre çarpar, motorun akımına ise sürtünme ve verimin arkasında zayıf bir iz olarak yansır. Kuvveti ölçmek için ayrı bir tork sensörü gerekir.
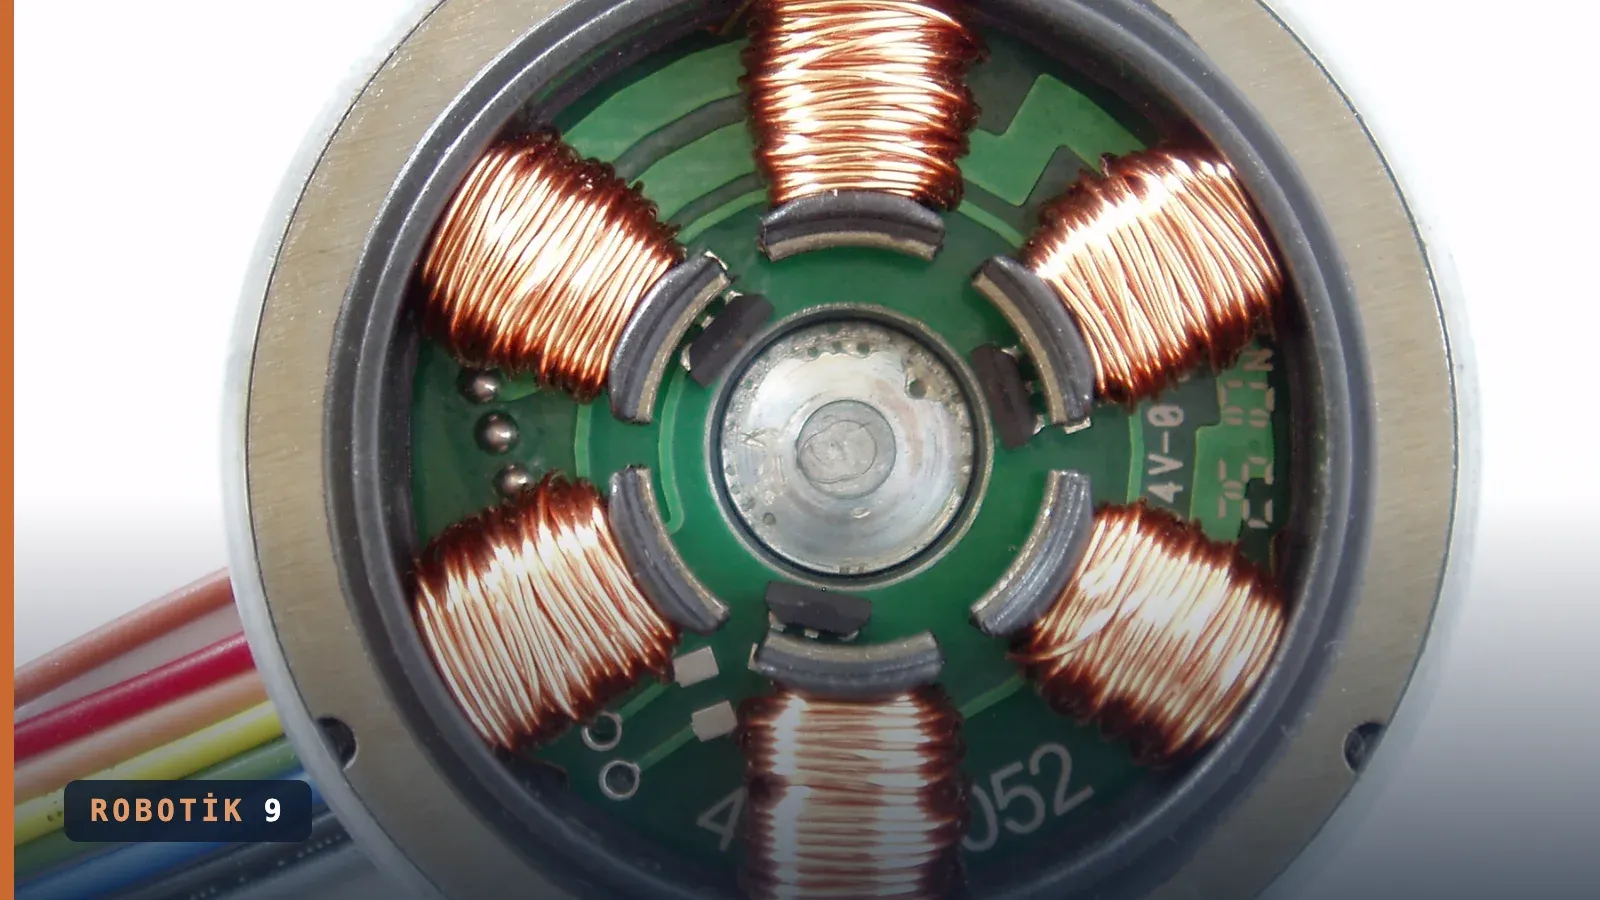
Yarı doğrudan tahrik (QDD) öbür ucu seçer: büyük çaplı, dış rotorlu bir motor ve 6:1 ile 10:1 arasında tek kademeli bir planet redüktör. Eklem geri sürülebilir; darbenin enerjisini motor yutar, redüktör korunur. Sürtünme düşük olduğu için eklemin torku doğrudan motor akımından tahmin edilir ve ayrı bir tork sensörüne gerek kalmaz. MIT’nin Mini Cheetah’ı ve Unitree’nin bacaklı robotları bu yaklaşımla bilinir (Humanoid robotlar).
Redüktör sürücü kartını nasıl değiştirir?
Oran düşükse motor aynı çıkış torku için daha çok akım çeker; sürücünün güç katı, MOSFET’leri ve akım ölçümü büyür, ısınma artar (Elektrik motorları: robotun kası). Oran yüksekse motor hızlı döner; zıt EMK büyür, bara gerilimi ve akım döngüsünün hızı yetmeli. QDD ekleminde dışarıdan gelen bir darbe motoru bir anda hızlandırır: zıt EMK sıçrar, enerji sürücü üzerinden baraya geri akar ve sürücünün aşırı gerilim korumasına ve frenleme kıyıcısına iş düşer (Endüstriyel robot kolları ve cobotlar).
Eklemin içindeki öbür parçalar da karta iş yükler. İki enkoder, sürücüde iki ayrı enkoder arayüzü demektir: çoğu zaman motor tarafında manyetik, çıkış tarafında mutlak bir enkoder. Fren, güç kesilince kolu tutar; bobini önce tam gerilimle çekilir, sonra ısınmasın diye daha düşük bir gerilimle tutulur. Motor, redüktör ve sürücü aynı küçük hacmi paylaştığı için sürücünün ısısı motorun ısısıyla toplanır.
Bu hesapla oynamak için tarayıcında JavaScript açık olmalı.
Bir robot eklemini elinle döndürmeye çalıştığında hissettiğin direnç, tasarımcının verdiği kararın kendisidir. Yüksek oran hassasiyet ve güç verir, ama darbeyi redüktöre bırakır. Düşük oran eklemi esnek ve dayanıklı yapar, ama yükü sürücünün akımına yükler.
Kendini sına
Önce kâğıt kalemle çöz, sonra çözümü aç.
1. 0,4 N·m motor torku, 50:1 harmonik redüktör, %80 verim: çıkış torku nedir? Aynı çıkış torku için 8:1’lik, %95 verimli bir QDD redüktörde motor torku ne olmalıdır?
Çözüm
- Harmonik: 0,4 × 50 × 0,8 = 16 N·m
- QDD: 16 / (8 × 0,95) ≈ 2,1 N·m
Motor 5,3 kat daha fazla tork, dolayısıyla 5,3 kat daha fazla akım vermek zorundadır.
2. 3000 dev/dk dönen bir motor 80:1’lik bir redüktörle bir eklemi çeviriyor. Rotor ataleti 2 × 10⁻⁴ kg·m². Çıkış hızı nedir? Eklemi dışarıdan çeviren biri rotoru ne kadarlık bir atalet olarak hisseder?
Çözüm
- Çıkış hızı: 3000 / 80 = 37,5 dev/dk
- Hissedilen atalet: 2 × 10⁻⁴ × 80² = 1,28 kg·m²
Küçük bir rotor, oranın karesiyle büyüyerek eklemin dışından ağır bir volan gibi görünür.
3. QDD ekleminde neden ayrı bir tork sensörüne gerek kalmaz? Hangi koşulda bu tahmin bozulur?
Cevap
Oran düşük ve sürtünme küçük olduğu için çıkış torku motor torkuna, motor torku da akıma neredeyse doğrudan bağlıdır: τ ≈ Kt × I × N × η. Sürücü akımı ölçerek torku bilir. Tahmin, sürtünmenin büyüdüğü durumlarda (soğuk yağ, aşınmış dişli), çok düşük hızlarda (yapışma-kayma), motorun tork sabitinin değiştiği yüksek sıcaklıkta ve ivmelenme sırasında rotor ataletinin payı büyüdüğünde bozulur.
4. Bir eklemde neden iki enkoder kullanılır?
Cevap
Motor tarafındaki enkoder rotorun açısını ölçer; sürücü bunu komütasyon ve hız kontrolü için kullanır. Çıkış tarafındaki enkoder eklemin gerçek açısını ölçer. İkisinin arasındaki fark redüktörün esnemesini ve boşluğunu gösterir. Konum hassas olacaksa döngü çıkış enkoderiyle kapatılır; bu fark aynı zamanda bir tork tahmini ve arıza belirtisi olarak da kullanılabilir.
Kaynaklar ve notlar. Redüktör oranı, verim ve yansıyan atalet bağıntıları: standart makine dinamiği ve servo sistem kitapları. Redüktör tiplerinin oran ve verim aralıkları üretici kataloglarındaki tipik değerlerdir; tek bir ürün bu aralığın dışında kalabilir. QDD yaklaşımı: P. M. Wensing ve diğerleri, “Proprioceptive Actuator Design in the MIT Cheetah”, IEEE Transactions on Robotics, 2017. Sürtünme ve atalet değerleri örnek değerlerdir; geri sürme verimi ileri yöndeki verimden düşüktür. Kapak fotoğrafı: Twdragon, Wikimedia Commons, CC BY-SA 3.0; kırpıldı, seri rozeti eklendi.