Ameliyattaki robotun eli neden titremez?
Dünyada her 10 saniyede bir robotik ameliyat başlıyor. Cerrahın elindeki titremeyi süzen motor sürücüsü, kalbe ulaşabilecek akımı mikroamperle sınırlayan güç kaynağı ve giyilebilir robotların eklemleri.
Yayın 8 dk okuma
Bu sayfada
Ameliyathanede cerrah hastanın başında değil, üç metre ötede bir konsolun önünde oturuyor. Başını iki göz merceğine dayamış, hastanın karnının içini üç boyutlu görüyor. Elleri iki tutamaçta. İnsan eli dinlenirken bile saniyede 8 ile 12 kez belli belirsiz titrer. Hastanın içindeki robotik aletin ucu ise hiç titremiyor.
Bu sahne artık istisna değil. Intuitive Surgical’ın da Vinci sistemleriyle 2025’te yaklaşık 3 milyon 153 bin ameliyat yapıldı. Yılı saniyelere bölünce bu, dünyanın bir yerinde her 10 saniyede bir robotik ameliyatın başlaması demek. Bu robotların ve hastaya dokunan her cihazın elektroniği, bambaşka kurallarla tasarlanır.
Titremeyen el
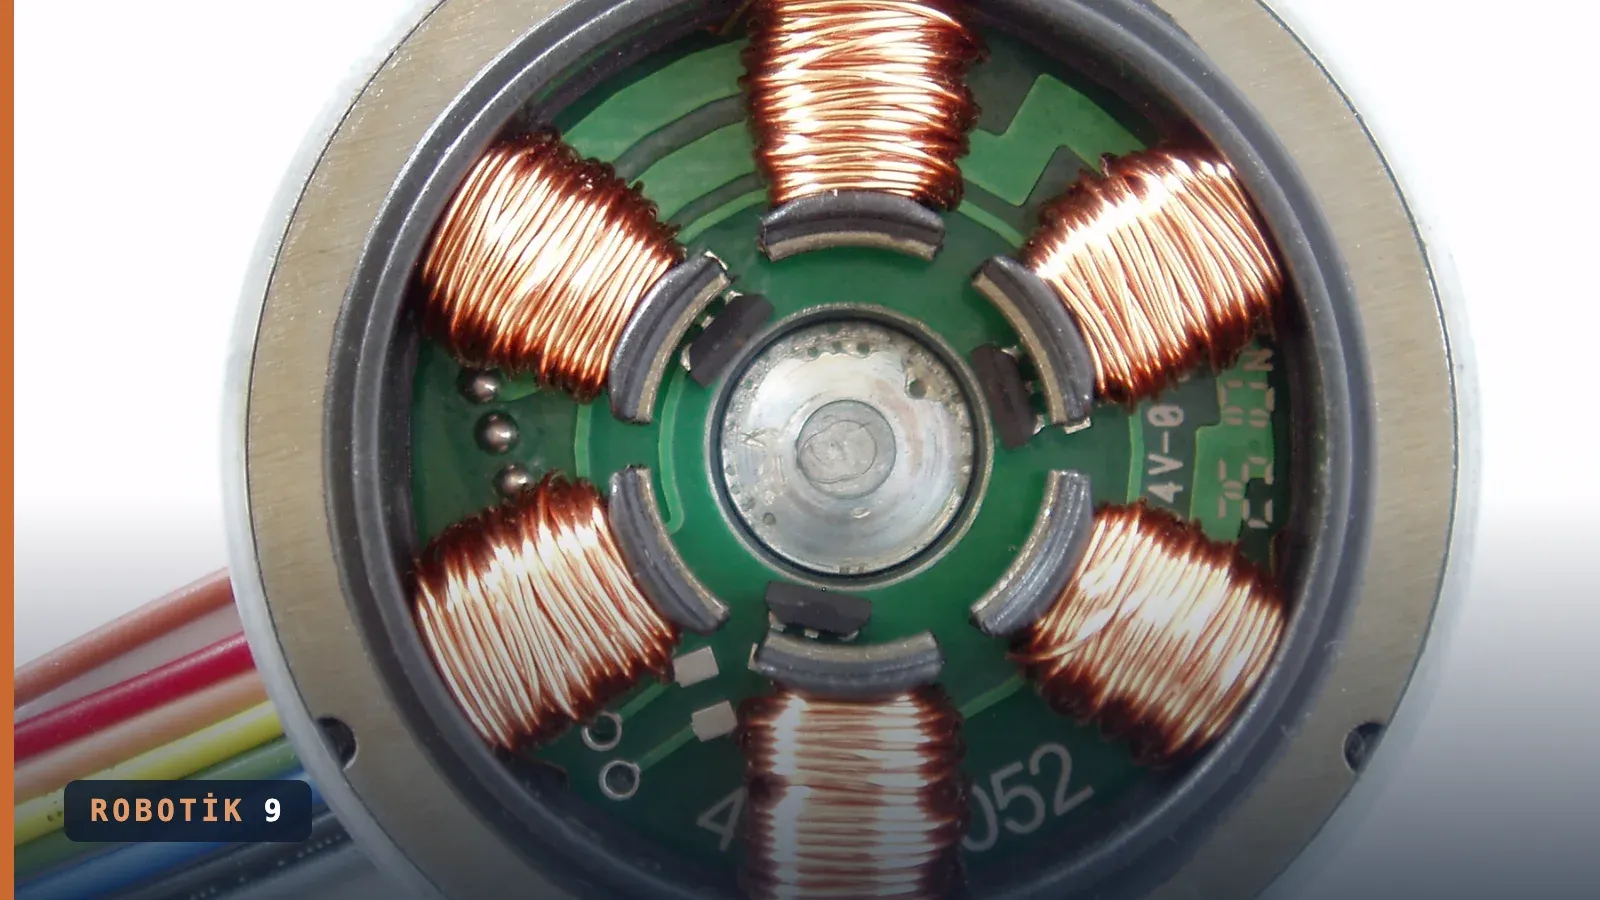
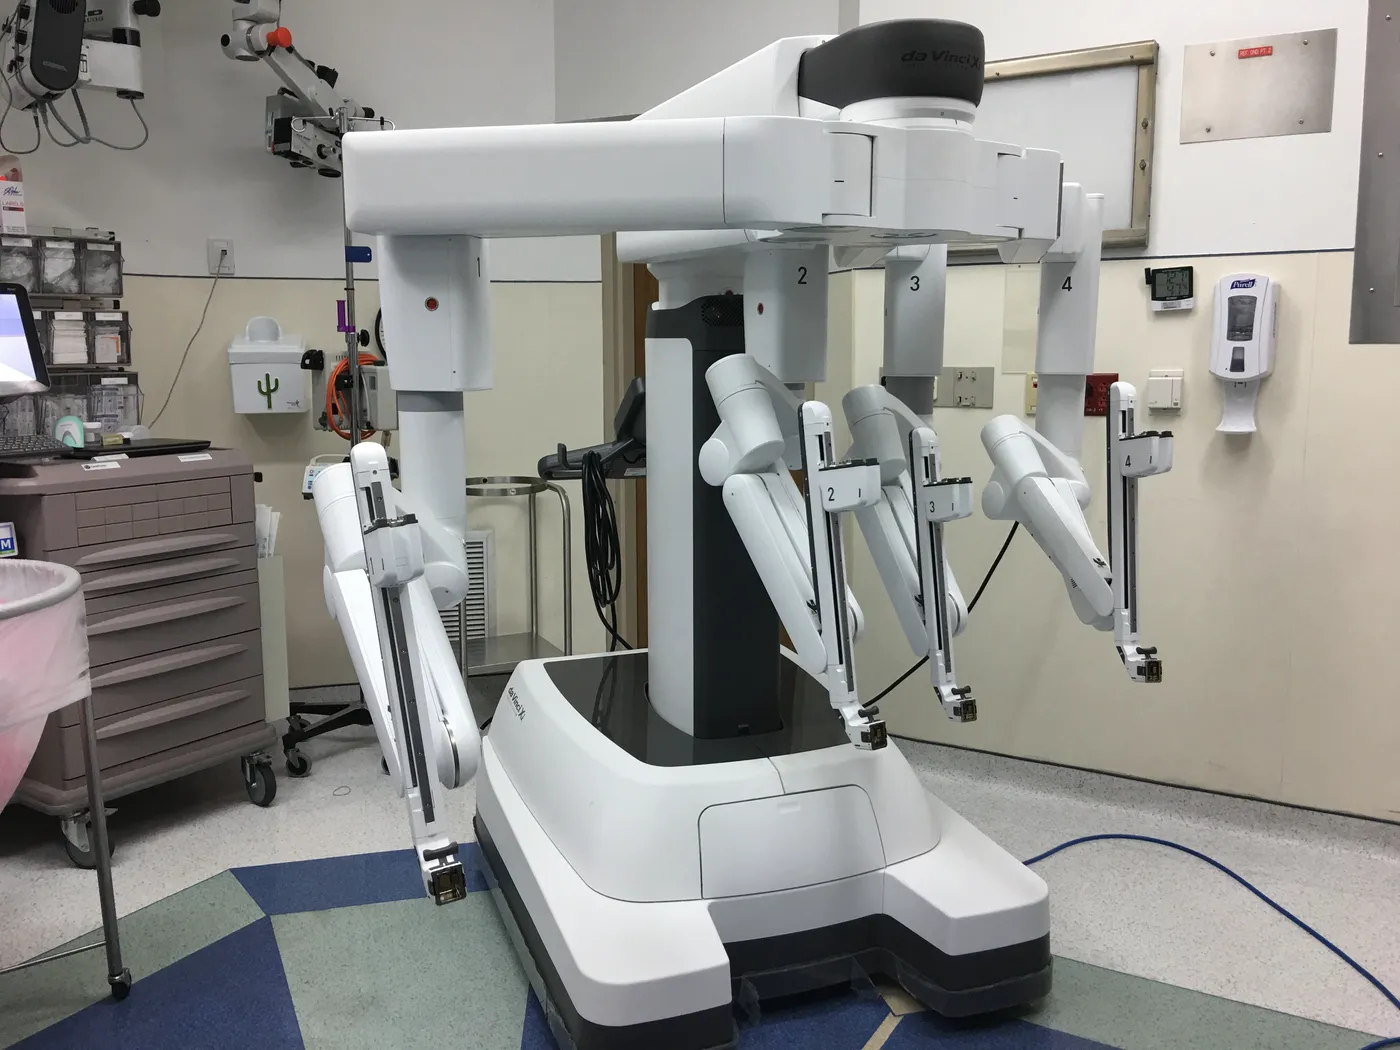
Bir cerrahi robotun hasta tarafında üç ya da dört kol bulunur. Her kolun altı ya da yedi ekseni vardır ve aletin ucunda tellerle çekilen, bir kalem ucu kadar küçük bilek eklemleri yer alır. Bu eklemleri küçük, yüksek hassasiyetli fırçasız motorlar ve çok yüksek çözünürlüklü enkoderler hareket ettirir.
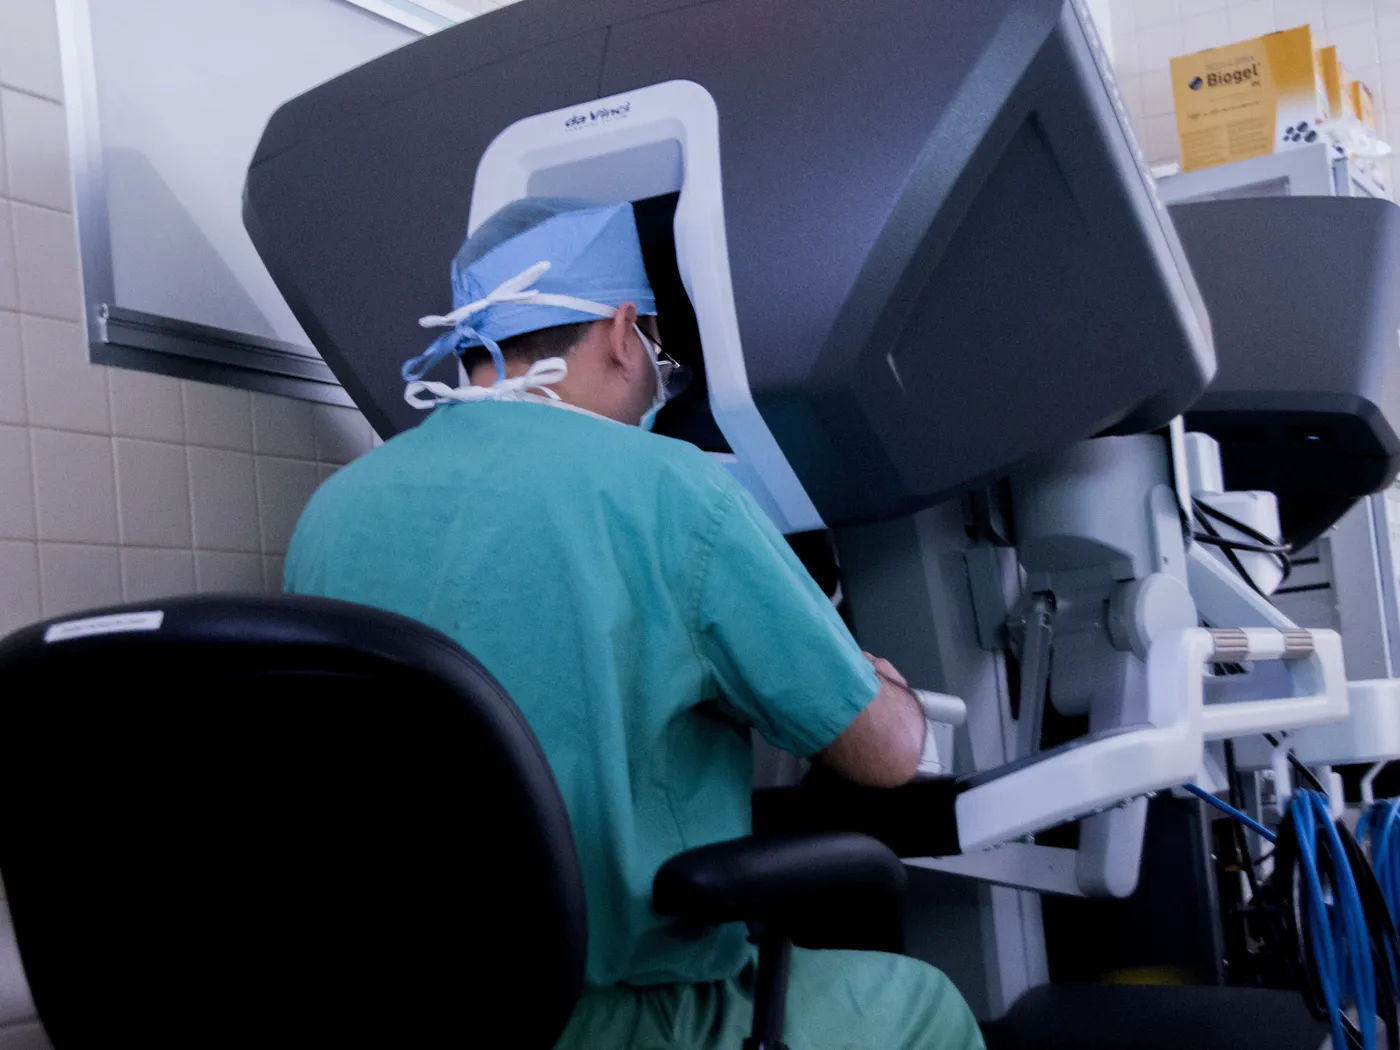
Titremeyi yok eden iki şey var. Birincisi yazılım: konsol cerrahın el hareketini ölçer, titremenin frekansındaki bileşeni süzer ve hareketi küçültür. 3’e 1 ölçeklemede cerrahın eli 3 santim giderse aletin ucu 1 santim gider. İkincisi motor sürücüsü: motorun torku kendi içinde dalgalanıyorsa, süzülmüş bir komut bile titrek bir harekete dönüşür. Mıknatısların stator dişlerine takılmasından doğan vuruntu torku (cogging) ve akım dalgalanması bu yüzden düşman sayılır. Sürücüler motoru sinüs biçimli akımla ve alan yönlendirmeli kontrolle (FOC) sürer, akımı çok düşük gürültüyle ölçer.
Konsolun kendisi de bir robottur. Cerrahın tuttuğu tutamaçlarda da motorlar bulunur ve aletin dokuya değdiğinde hissettiği direnci cerrahın eline geri verir.
Pazar hızla büyüyor. IFR’ye göre 2025’te cerrahi robot sevkiyatı yüzde 57 artarak 8 bin 400’e çıktı. Intuitive’in dünyadaki kurulu da Vinci sayısı 11 bini geçti. Rakipler Medtronic’in Hugo’su, CMR Surgical’ın Versius’u ve ortopedide Stryker’ın Mako’su. İş modeli de ilginç: sistem başına milyon dolar mertebesindeki satıştan çok, her ameliyatta değişen aletler ve servis anlaşmaları kazandırır.
Mikroamperlerin dünyası
Bir motor sürücüsü fabrikada da hastanede de motoru aynı şekilde sürer. Ama hastanede çok farklı bir soru sorulur: bu cihazdan hastanın vücuduna ne kadar akım sızabilir?
Elektrik çarpmasında öldüren şey akımın kalpten geçen kısmıdır. Deri üzerinden giren akımın kalbi düzensiz çarpmaya (ventriküler fibrilasyon) sokması için yaklaşık 100 miliamper gerekir, çünkü akımın büyük kısmı vücudun başka yollarına dağılır. Akım bir kateter ya da kalbe yakın bir elektrot üzerinden doğrudan kalbe ulaşırsa bu eşik yaklaşık 100 mikroampere iner. Bin kat daha düşük. Tıp elektroniğinde buna mikroşok denir.
Tıbbi elektrikli cihazların temel güvenlik standardı IEC 60601-1, hastaya dokunan parçaları üç sınıfa ayırır ve her birine bir kaçak akım sınırı koyar:
| Uygulanan parça | Nereye dokunur | Normal durumda | Tek arızada |
|---|---|---|---|
| B | Deriye, yalıtımsız | 100 µA | 500 µA |
| BF | Deriye, yalıtımlı (yüzer) | 100 µA | 500 µA |
| CF | Doğrudan kalbe | 10 µA | 50 µA |
Kalbe dokunan bir cihazda sınır 10 mikroamper, yani mikroşok eşiğinin onda biri. Bu sınırı tutturmak, sıradan bir güç kaynağı tasarımını bile değiştirir.
Bu hesapla oynamak için tarayıcında JavaScript açık olmalı.
Kaçak akım tek konu değil. Standart iki tür korumayı ayırır: operatörü koruyan önlemler (MOOP) ve hastayı koruyan önlemler (MOPP). Hasta koruması her zaman daha sıkıdır. 240 voltluk şebekede hasta için iki kat koruma (2×MOPP), yaklaşık 4000 voltluk bir yalıtım testi ve kart yüzeyinde yaklaşık 8 milimetrelik bir kaçak yolu ister. Operatör için bu test gerilimi 3000 volt civarındadır. Kart üzerinde bu mesafeleri tutturmak için yalıtım bariyerinin altına yarık açmak sık kullanılan bir yöntemdir.
Giyilebilir robotlar
Medikal robotiğin öbür ucunda giyilebilir robotlar var. Dış iskeletler (egzoskeletler), omurilik hasarı olan bir hastanın ayağa kalkıp yürümesini sağlayabilir. 2014’te ReWalk, ABD’de kişisel kullanım için onay alan ilk dış iskelet oldu. Bugün Ekso Bionics, Wandercraft ve Cyberdyne gibi firmalar hem rehabilitasyon hem de günlük kullanım için sistemler geliştiriyor. Endüstriyel dış iskeletler ise lojistik, otomotiv montajı ve inşaatta çalışanların belini ve omzunu destekliyor.
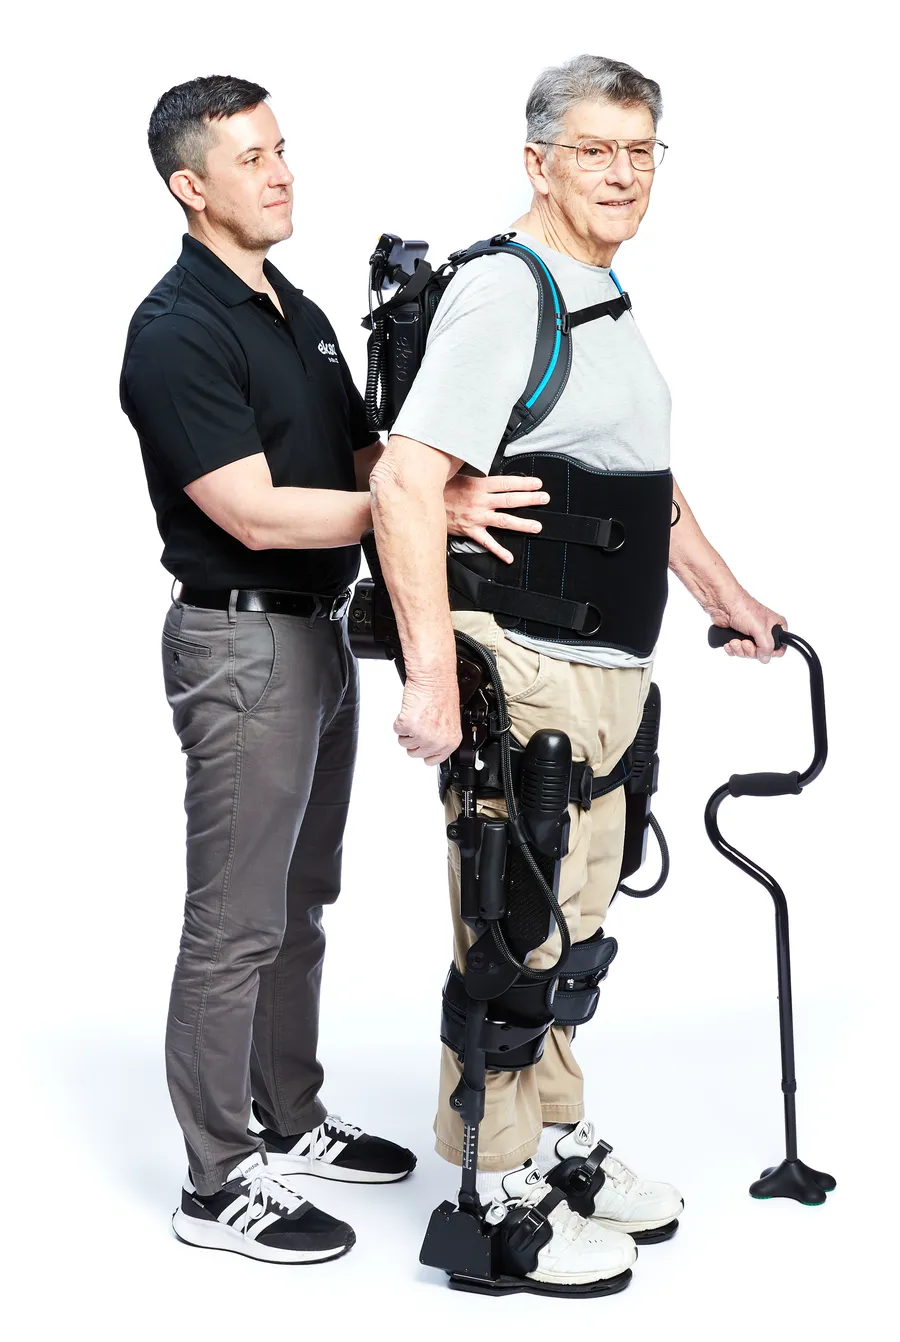
Donanım olarak bir dış iskelet, insansı bir robotun bacaklarına çok benzer. Kalça ve dizde yüksek tork yoğunluklu eklemler bulunur: fırçasız motor, harmonik ya da planet redüktör, enkoder ve tork ölçümü. Sırt çantasında genellikle 24 ile 48 voltluk bir batarya, BMS’i ve ana kontrolcü taşınır. Kontrolcü kullanıcının niyetini eklem açılarından, kuvvet sensörlerinden, bazen de kas sinyallerinden çıkarmaya çalışır.
Kâğıt işi de mühendisliktir
Medikal elektronikte tasarım kadar önemli bir şey daha var: her kararın kaydı. ISO 14971 risk yönetimini, IEC 62304 tıbbi yazılımın yaşam döngüsünü, ISO 13485 kalite sistemini tanımlar. Bir parça değiştiğinde, değişikliğin hangi riski etkilediği, hangi testin tekrarlandığı ve kimin onayladığı izlenebilir olmalıdır. Medikal robotik donanımı daha çok ABD, İsviçre, Almanya, İngiltere ve Fransa’da geliştiriliyor; Türkiye’de büyük hastanelerde cerrahi robotlar kullanılıyor ama yerli geliştirme sınırlı. Tıbbi güç kaynağı ve yalıtım bilgisi ise cerrahi robotun çok ötesine, neredeyse her tıbbi cihaza taşınabilen bir beceri.
Cerrahın titremeyen eli bir yazılım filtresinin ve iyi bir motor sürücüsünün eseri. Hastanın güvenliği ise kimsenin görmediği bir yalıtım bariyerinin, birkaç milimetrelik bir boşluğun ve çok küçük bir kondansatörün.
Kendini sına
Önce kâğıt kalemle çöz, sonra çözümü aç.
1. 4,7 nF’lık bir Y kondansatörü en kötü şebeke koşulunda, 264 V ve 60 Hz’de kaç mikroamper kaçak akım geçirir? BF sınıfının tek arıza sınırını aşar mı?
Çözüm
- I = 264 × 2π × 60 × 4,7 × 10⁻⁹ ≈ 467,8 µA
- BF tek arıza sınırı 500 µA; tek başına sınıra çok yakın, normal durum sınırının (100 µA) ise 4,7 katı.
Standart testleri en kötü şebeke gerilimi ve frekansıyla yapar. Kâğıt üstünde 230 V ve 50 Hz’de hesaplanan akım, testte daha büyük çıkar.
2. MOOP ile MOPP arasındaki fark ne? Kart tasarımında hangisi daha büyük mesafe ister?
Cevap
MOOP operatörü, MOPP hastayı koruyan önlemlerdir. Hasta bilinci kapalı, derisi delinmiş ya da cihaza iletken bir yolla bağlı olabileceği için hasta koruması daha sıkıdır: daha yüksek test gerilimi (2×MOPP için yaklaşık 4000 V AC) ve daha büyük kaçak yolu ile yalıtım mesafesi (yaklaşık 8 mm) ister.
3. Bir dış iskelette batarya ya da sürücü arızası kullanıcıya nasıl zarar verebilir? İki senaryo ve her biri için bir önlem yaz.
Cevap
Birincisi, yürürken güç kesilir ve eklemler serbest kalır: kullanıcı çöker. Önlem: kısa süreli yedek enerji ve kontrollü oturma hareketi, eklemde güvenli bir yavaşlatma modu. İkincisi, sürücü arızası eklemi ani ve aşırı torkla döndürür: diz ya da kalça zorlanır. Önlem: mekanik durdurucular, yazılımdan bağımsız donanım tork sınırı ve iki kanallı güvenli tork kesme.
Kaynaklar ve notlar. da Vinci ameliyat ve sistem sayıları: Intuitive Surgical 2025 yıllık raporu ve 10-K (sec.gov). Cerrahi robot sevkiyatı: IFR 2026 servis robotları raporu. Kaçak akım sınırları ve MOOP/MOPP değerleri: IEC 60601-1 (3. baskı); kesin değerler için standardın ilgili tabloları esastır. Mikroşok ve makroşok eşikleri: J. G. Webster, Medical Instrumentation: Application and Design. Fizyolojik titreme frekansı (8–12 Hz) yaygın klinik literatür değeridir. ReWalk onayı: FDA, Haziran 2014. Kapak fotoğrafı: Hospitalhoms, Wikimedia Commons, CC BY-SA 4.0; kırpıldı, seri rozeti eklendi.