Bir depo robotu rampayı nasıl çıkar?
Gece vardiyasında 200 kiloluk bir AMR yüklü olarak yüzde 5'lik bir rampaya yaklaşıyor. O anı sayıya dökerek robotun içini açıyoruz: tekerden bataryaya, şarj kontağından güvenlik tarayıcısına.
Yayın 10 dk okuma
Bu sayfada
Gece üç. Raflar arasında, üstünde koli dolu bir kasayla birlikte 200 kilo gelen bir robot sessizce ilerliyor. Önünde yükleme alanına çıkan yüzde 5’lik bir rampa var. Robot yavaşlamıyor. Motor sürücüleri akımı artırıyor, batarya biraz daha hızlı boşalıyor ve robotun önünde lazerle çizdiği görünmez koruma alanı, rampanın başında bekleyen forkliftin fark edileceği kadar uzun.
Bu sahne her gece dünyanın binlerce deposunda tekrarlanıyor. Uluslararası Robotik Federasyonu’na (IFR) göre 2025’te satılan yaklaşık 250 bin profesyonel servis robotunun 117 bin 500’ü taşıma ve lojistik robotuydu, yani pazarın yüzde 47’si. Amazon, Temmuz 2025’te depolarındaki milyonuncu robotu devreye aldı. Türkiye’de de bu alanın ihracatçı bir oyuncusu var: Ankara’da 2011’de kurulan Milvus Robotics’in SEIT robotları 1.500 kiloya kadar yük taşıyor ve 20’den fazla ülkede çalışıyor.
Bir depo robotunun içinde ne olduğunu anlamanın en iyi yolu, rampanın başındaki o anı sayıya dökmek.
Çizgiyi izleyen ve haritayı okuyan
Depo robotları iki aileden gelir. AGV (otomatik güdümlü araç) önceden çizilmiş bir yolu izler: yerdeki manyetik bant, boya çizgisi ya da QR kodlar. Önüne bir engel çıkarsa durur ve bekler. AMR (otonom mobil robot) ise ortamın haritasını kendisi çıkarır, rotasını planlar ve engelin etrafından dolaşır. Depoya bant yapıştırmak gerekmediği için kurulumu kolaydır. Sektör AMR’ye kayıyor, ama birkaç tonluk yük taşıyan ve hep aynı yolu giden işlerde AGV hâlâ yaygın.
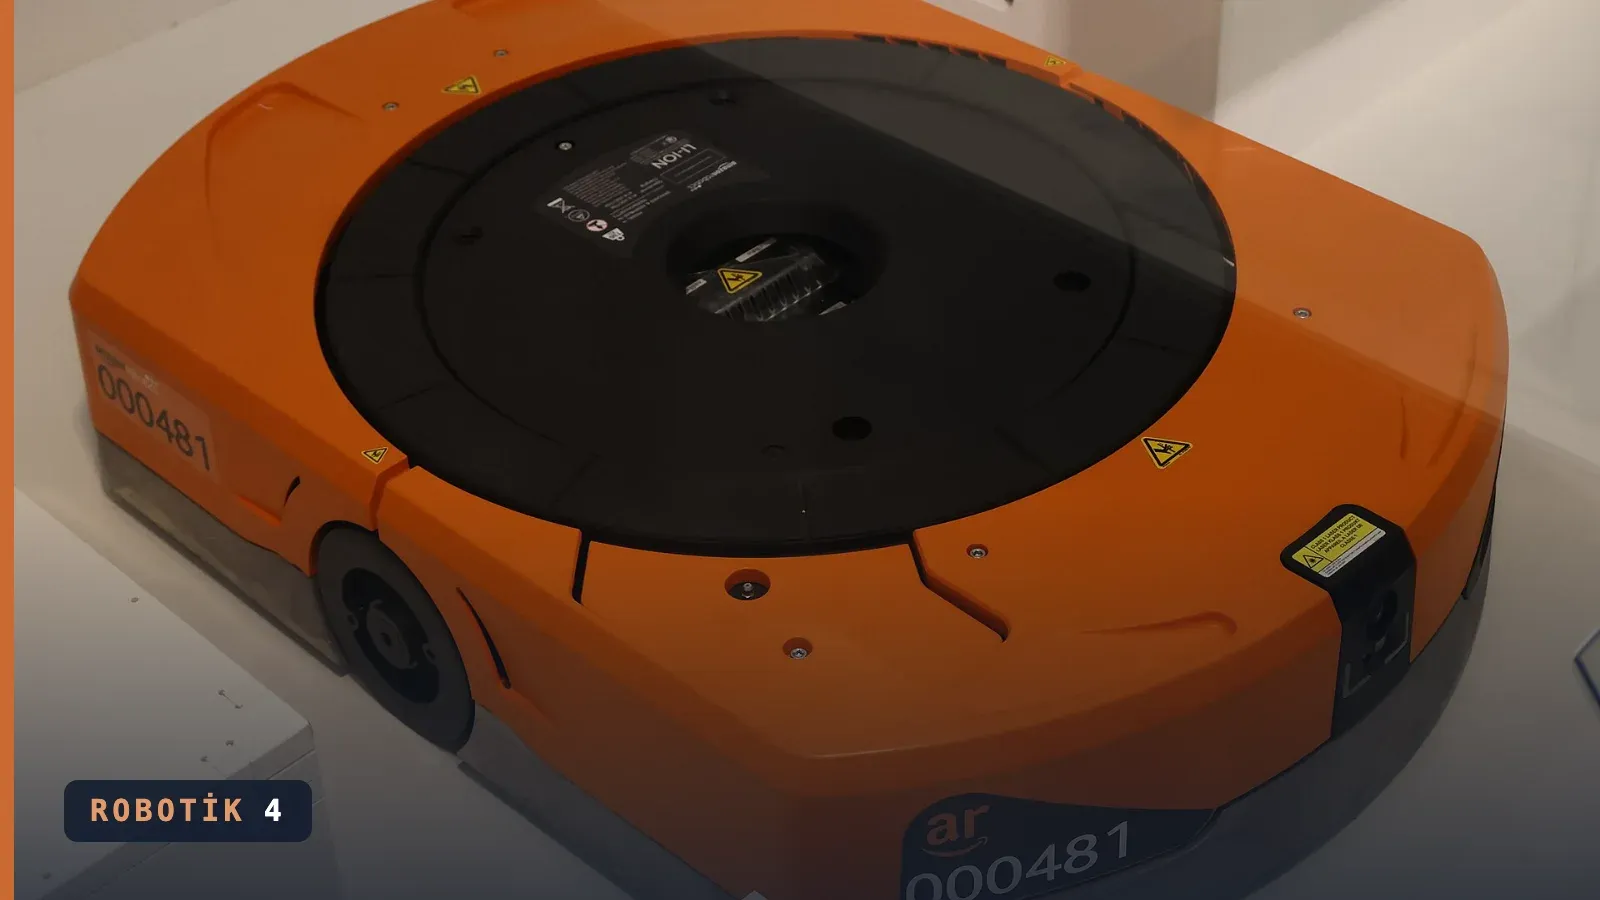
Görünüşleri de işlerine göre değişir. Bazıları rafın altına girip rafı kaldırır ve operatöre getirir; Amazon’un depolarındaki turuncu robotlar bu tiptir. Bazıları sırtında kasa ya da palet taşır, bazıları arkasına vagon takıp çeker, bazıları da otonom forklifttir. Elektronikleri ise şaşırtıcı derecede birbirine benzer.
Bir AMR’nin içi
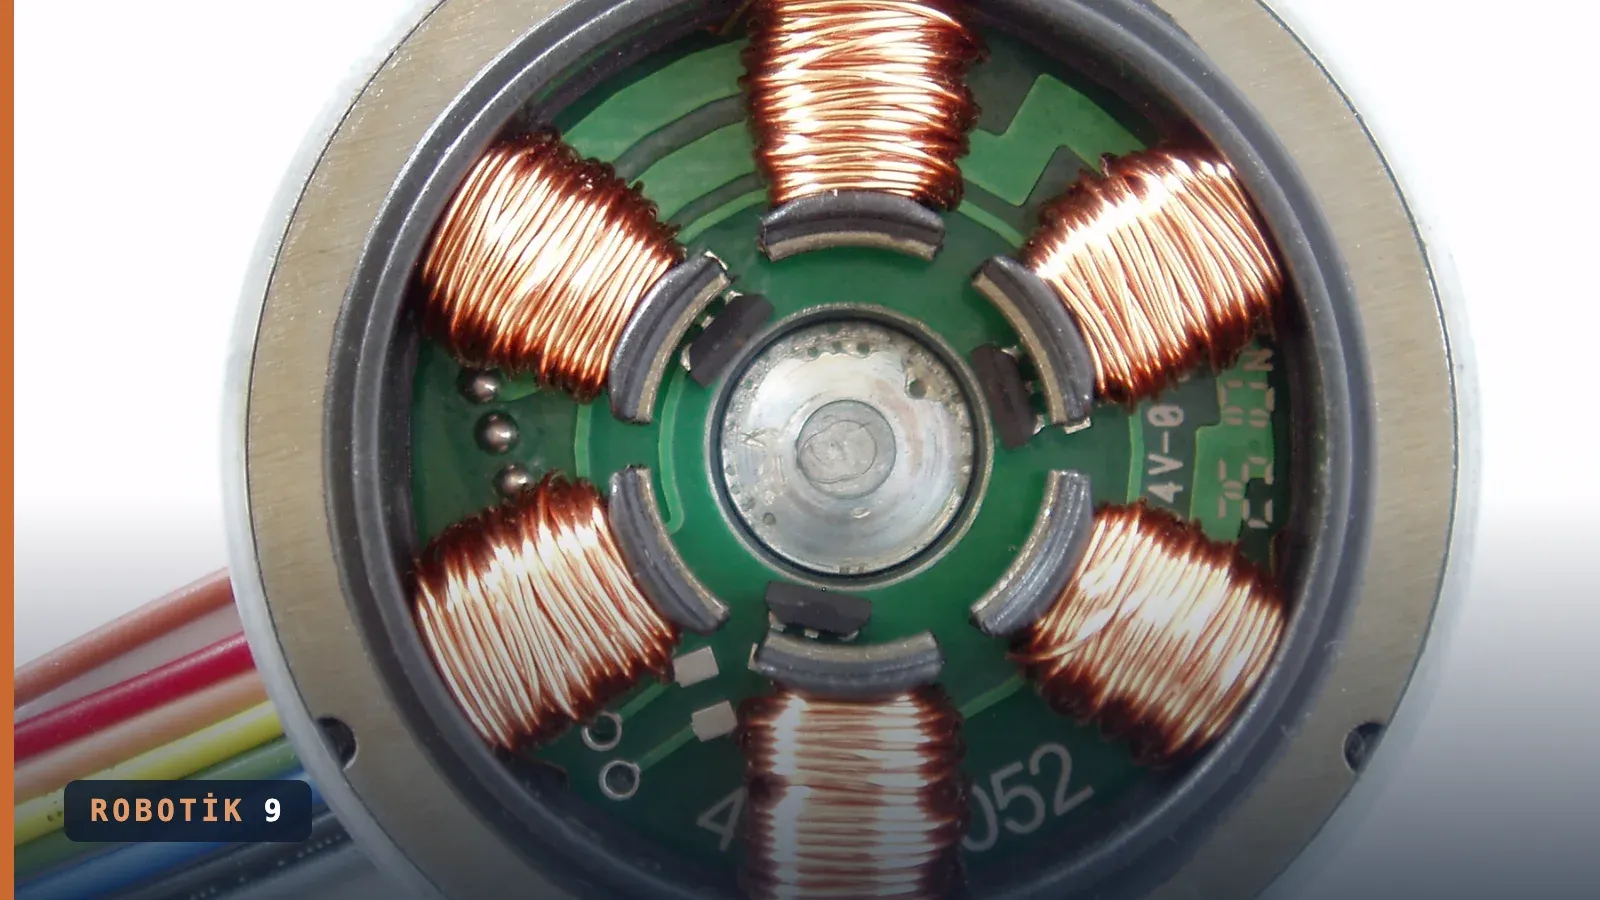
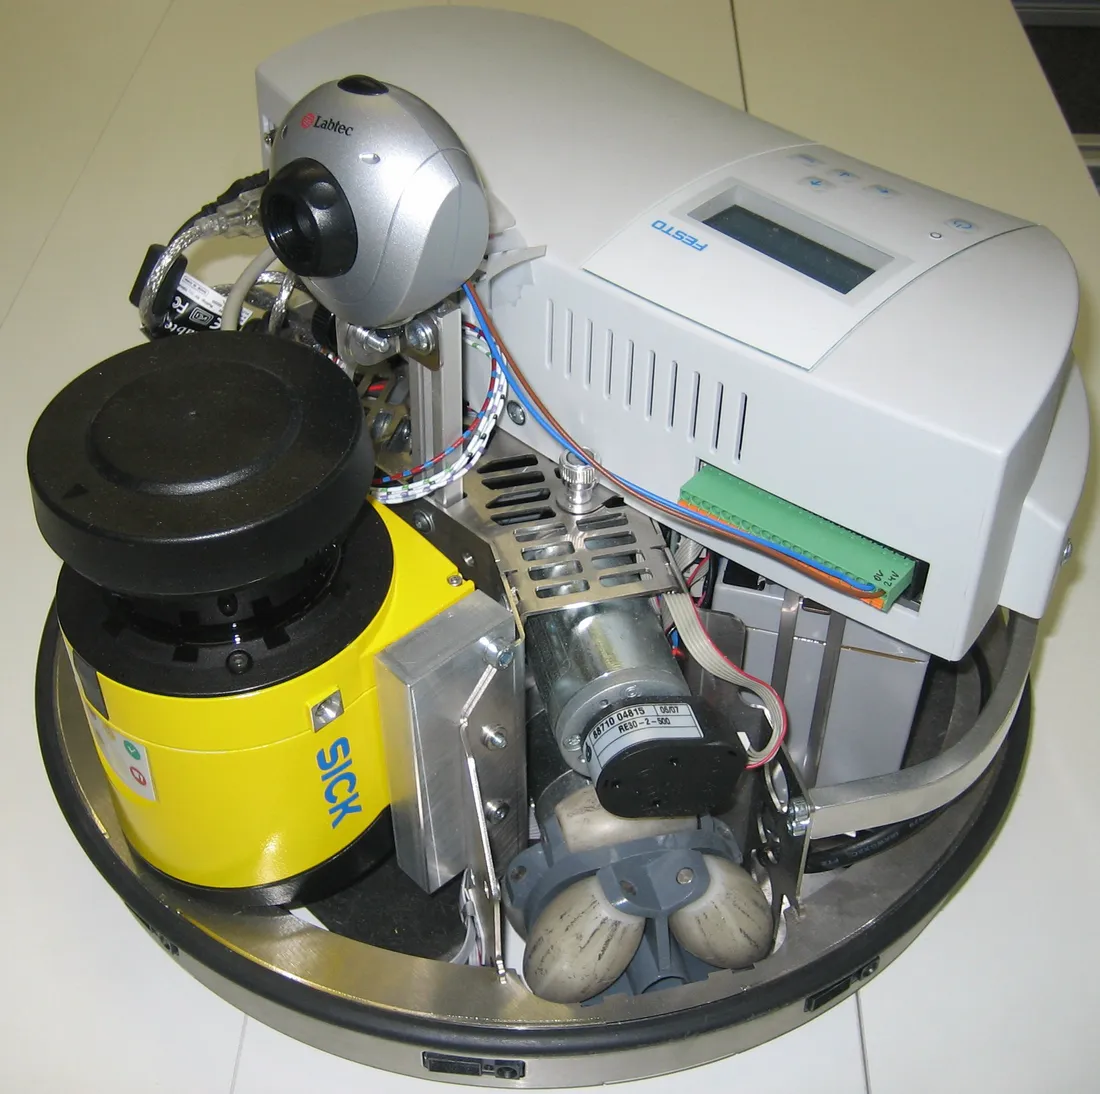
En yaygın düzen diferansiyel sürüştür: iki tahrik tekeri ve onları dengede tutan serbest tekerler. Robot, iki tekeri farklı hızlarda çevirerek yön değiştirir. Her tahrik tekerinin arkasında aynı dört parça bulunur: fırçasız bir motor (BLDC), hızı düşürüp torku artıran bir planet redüktör, tekerin ne kadar döndüğünü sayan bir enkoder ve güç kesilince tekeri kilitleyen bir fren.
Robotun gözleri birkaç katmandan oluşur. En önemlisi güvenlik lazer tarayıcısıdır: robotun önünde yatay bir düzlemi lazerle tarar ve bu alana bir şey girerse robotu durdurur. Bu cihaz sertifikalıdır ve yazılımdan bağımsız çalışır. Yanında navigasyon için LiDAR ya da derinlik kameraları, son çare olarak da çarpınca devreye giren bir tampon vardır. Konumu bulmak için robot teker enkoderlerini, bir ivme ve dönüş sensörünü (IMU) ve lazer taramasını haritayla birleştirir.
Bütün bunları bir enerji kaynağı besler: genellikle 24 ya da 48 voltluk bir LFP (lityum demir fosfat) batarya. Paketin içinde hücreleri izleyen bir batarya yönetim sistemi (BMS), çıkışında ana sigorta, robot açılırken büyük kondansatörleri yavaşça dolduran bir ön şarj devresi ve acil durdurma zinciri bulunur. Motor sürücüleri gücü doğrudan batarya barasından alır. Bilgisayar ve sensörler ise DC-DC dönüştürücülerle 24, 12 ve 5 volta indirilmiş beslemeyle çalışır.
Rampadaki o an
Şimdi rampanın başına dönelim. Robot ve yükü toplam 200 kilo, rampa yüzde 5, hız saniyede 1 metre. Motorun yenmesi gereken iki kuvvet var.
Birincisi yerçekimi. 200 kiloluk kütlenin ağırlığı 200 × 9,81 = 1962 N’dur. Yüzde 5’lik bir rampa “100 metrede 5 metre yükselme” demektir ve ağırlığın yaklaşık yüzde 5’i robotu geriye çeker: 98,1 N.
İkincisi yuvarlanma direnci. Teker ve zemin her dönüşte biraz ezilir ve bu ezilmeye harcanan enerji ısıya dönüşür. Etkisi ağırlıkla orantılıdır. Katsayı teker ve zemine göre değişir ve ölçülerek bulunur; burada örnek olarak 0,015 alalım: 0,015 × 1962 = 29,4 N. Rampadaki asıl yük yuvarlanma değil yerçekimi: rampa kuvveti yuvarlanmanın üç katından fazla.
Toplam 127,5 N. Güç, kuvvet ile hızın çarpımıdır (P = F × v), yani teker bu rampayı saniyede 1 metreyle çıkarken 127,5 W mekanik güç veriyor. Ama bataryadan tekere giden yolda motor sargısı, sürücü ve redüktör enerjinin bir kısmını ısıya çevirir. Toplam verim yüzde 80 ise bataryadan 127,5 / 0,8 = 159,4 W çekilir; 31,9 W yol boyunca ısıya dönüşür. 48 voltluk barada bu yalnızca 3,32 A demektir.
Asıl sıçrama, robot rampada durup yeniden kalktığında gelir. 0,5 m/s²’lik ivmeyle kalkmak için Newton’un ikinci yasası 200 × 0,5 = 100 N daha ister. Toplam kuvvet 227,5 N olur ve robot 1 m/s’ye ulaştığı anda tekerdeki güç 227,5 W’a, bataryadan çekilen güç 284,4 W’a, bara akımı 5,93 A’e çıkar.
İşte bu yüzden motor ve sürücü tepe değerlere göre boyutlandırılır: kalkış, hızlanma, rampa. Batarya ise ortalamaya göre seçilir, çünkü robot zamanının çoğunu düz zeminde sabit hızla ya da beklerek geçirir. Sürücüyü ortalamaya göre seçen mühendisin robotu rampada akım sınırına takılır. Bataryayı tepeye göre seçeninki gereksiz yere ağır ve pahalı olur.
Bu hesapla oynamak için tarayıcında JavaScript açık olmalı.
Vardiya kaç amper-saat?
Bataryanın sorusu farklıdır: bir vardiya boyunca toplam ne kadar enerji gerekiyor? Ölçümler robotun 8 saatlik vardiyada ortalama 120 W çektiğini gösteriyorsa, gereken enerji 120 × 8 = 960 Wh’dir.
Lityum bataryalar sıfıra kadar boşaltılmaz. Hem ömür hem de BMS’in koruma sınırları yüzünden etiketteki enerjinin ancak bir kısmı kullanılır. Kullanılabilir oran yüzde 80 ise nominal enerji 960 / 0,8 = 1200 Wh olmalı. 48 voltta bu 1200 / 48 = 25 Ah eder.
Depo robotlarında LFP kimyasının tercih edilmesinin iki nedeni var: binlerce şarj-deşarj çevrimine dayanması ve ısıl olarak daha kararlı olması. Bir LFP hücresinin nominal gerilimi 3,2 V’tur. 15 hücreyi seri bağlamak tam olarak 48 V verir; 16 hücreli 51,2 V’luk paketler de yaygındır. BMS her hücrenin gerilimini ve sıcaklığını izler, hücreleri dengeler ve robotun ana bilgisayarına CAN hattı üzerinden doluluk oranını, sağlık durumunu ve hata kodlarını bildirir.
Pek çok depoda robotlar bataryalarını tek seferde doldurmaz. Robotlar iki iş arasındaki boşluklarda birkaç dakikalığına şarj istasyonuna uğrar. Buna fırsat şarjı denir ve robotun gün boyu çalışmasını sağlar. Bedeli, şarj kontaklarının günde onlarca kez açılıp kapanmasıdır.
Rampanın öbür yüzü de var. Robot rampadan inerken ya da frenlerken motorlar jeneratör gibi çalışır ve enerjiyi bataryaya geri verir. Batarya boşsa bu kazançtır. Doluysa bara gerilimi yükselir ve aşırı gerilim koruması devreye girer. Bu yüzden sürücü ile BMS geri dönen akımı birlikte sınırlamak zorundadır.
Görünmez kalkan
İnsanlarla aynı koridoru paylaşan bir makinenin en önemli özelliği durabilmesidir. Depo robotlarının temel güvenlik standardı ISO 3691-4’tür. Hız, durma mesafesi, koruma alanı ve yük güvenliği gibi kuralları tanımlar. Güvenlik fonksiyonlarının ne kadar güvenilir olması gerektiğini ise ISO 13849-1’deki performans seviyeleri belirler; depo robotlarında çoğunlukla PL d hedeflenir.
Tarayıcının çizdiği koruma alanının boyu fizikten gelir. Robotun durma mesafesi, tepki süresinde aldığı yol ile fren mesafesinin toplamıdır:
d ≈ v × t + v² / (2a)
Saniyede 1,5 metreyle giden, 0,1 saniyede tepki veren ve 1 m/s² ile frenleyen bir robot için bu 0,15 + 1,125 ≈ 1,28 m eder. Koruma alanı en az bu kadar uzun olmalı. Yük ağırlaştıkça fren ivmesi düşer, mesafe uzar. Bu yüzden iyi bir AMR tarayıcının alanını hıza göre anlık olarak değiştirir: yavaşken kısa, hızlıyken uzun.
Sahada ne bozulur
Laboratuvarda kusursuz çalışan bir robotu sahada durduran şeyler çoğunlukla donanımdır. Şarj kontakları kirlenir, aşınır ve ark izi taşır. Teker motoru ile sürücüsü aşırı yükte ısınır, kalkış akımında korumaya geçer, rampa ve kasis darbelerini taşır. Soğuk depolarda bataryanın kapasitesi düşer, hücreler dengesizleşir. Sürekli titreşim konnektörleri gevşetir. Tarayıcının camı kirlenince yanlış alarm verir. Teker aşındıkça çapı küçülür ve enkoderin hesapladığı konum kayar.
Bir güç elektroniği mühendisi için bu liste bir iş tanımıdır. Bir AMR’nin donanım kalbi LFP batarya, BMS, şarj elektroniği, 24 ya da 48 voltluk dağıtım, teker sürücüleri ve elektromanyetik uyumluluktur. Rampanın başındaki o birkaç yüz watt, bütün bu kartların birlikte doğru çalışmasına bağlı.
Kendini sına
Önce kâğıt kalemle çöz, sonra çözümü aç. Bütün cevaplar Python ile hesaplandı.
1. Daha ağır bir robot: 300 kg (robot ve yük), %8 rampa, yuvarlanma katsayısı 0,015, hız 1 m/s, toplam verim %80, bara 48 V. Motorun yendiği kuvvet, bataryadan çekilen güç ve bara akımı ne olur?
Çözüm
- Ağırlık: 300 × 9,81 = 2943 N
- Rampa: 2943 × 0,08 = 235,4 N · Yuvarlanma: 2943 × 0,015 = 44,1 N
- Toplam kuvvet: 279,6 N → 1 m/s’de mekanik güç 279,6 W
- Bataryadan: 279,6 / 0,8 = 349,5 W
- Bara akımı: 349,5 / 48 = 7,28 A
Kütle 1,5 katına, rampa 1,6 katına çıktı ama akım 2,2 katına çıktı. Rampa kuvveti hem kütleyle hem eğimle büyüdüğü için ağır robotta rampa asıl belirleyici olur.
2. Küçük bir robot: 100 kg, düz zemin, yuvarlanma katsayısı 0,015, hız 1,2 m/s, verim %80, bara 24 V. Sabit hızda bara akımı ne olur? Sonra 0,5 m/s² ile hızlanırken, 1,2 m/s’ye ulaştığı andaki mekanik güç ne olur?
Çözüm
- Yuvarlanma: 0,015 × 100 × 9,81 = 14,7 N (rampa yok)
- Mekanik güç: 14,7 × 1,2 = 17,7 W · Bataryadan: 17,7 / 0,8 = 22,1 W
- Bara akımı: 22,1 / 24 = 0,92 A
- Hızlanırken ek kuvvet: 100 × 0,5 = 50 N → (14,7 + 50) × 1,2 = 77,7 W
Hızlanma sırasındaki güç, sabit hızdaki gücün 4,4 katı. Düz zeminde bile sürücüyü belirleyen hızlanmadır.
3. Robot iki vardiya (16 saat) çalışacak, ortalama güç 150 W, bataryanın kullanılabilir oranı %80. Gereken enerji, nominal batarya enerjisi ve 48 V’ta kapasite?
Çözüm
- Gereken: 150 × 16 = 2400 Wh
- Nominal: 2400 / 0,8 = 3000 Wh
- Kapasite: 3000 / 48 = 62,5 Ah
Bu kadar büyük bir paket yerine fırsat şarjı kullanmak genellikle daha ekonomiktir: batarya küçülür, robot hafifler.
4. Robot 2 m/s’ye hızlandırılmak isteniyor. Tepki süresi 0,1 s, yüklüyken fren ivmesi 0,8 m/s². Koruma alanı en az kaç metre olmalı?
Çözüm
- Tepki yolu: 2 × 0,1 = 0,2 m
- Fren yolu: 2² / (2 × 0,8) = 2,5 m
- Toplam: 2,7 m
Hız 1,5’ten 2 m/s’ye çıkınca fren yolu 1,125’ten 2,5 metreye çıkıyor, yani iki katından fazla. Mesafe hızın karesiyle büyür.
Kaynaklar ve notlar. Servis robotu satışları: IFR, World Robotics 2026 servis robotları raporu (supplychaindigital.com). Amazon’un milyonuncu robotu: Temmuz 2025 duyurusu (automatedwarehouseonline.com). Milvus Robotics: webrazzi.com. Güvenlik: ISO 3691-4 (sürücüsüz endüstriyel araçlar), ISO 13849-1. Yuvarlanma katsayısı ve verim örnek değerlerdir; gerçek robotta ölçümle ya da teker üreticisinin verisiyle değiştirilir. Kapak fotoğrafı: Geni, Wikimedia Commons, CC BY-SA 4.0; kırpıldı, seri rozeti eklendi.