Robotun en hızlı beyni neden motorun yanında durur?
Yapay zekâ saniyede on kez karar verir, motor sürücüsü yirmi bin kez. Kol, depo robotu, dron ya da insansı robot fark etmez; her robotun içinde aynı katmanlar, aynı kartlar ve aynı arıza listesi var.
Yayın 8 dk okuma
Bu sayfada
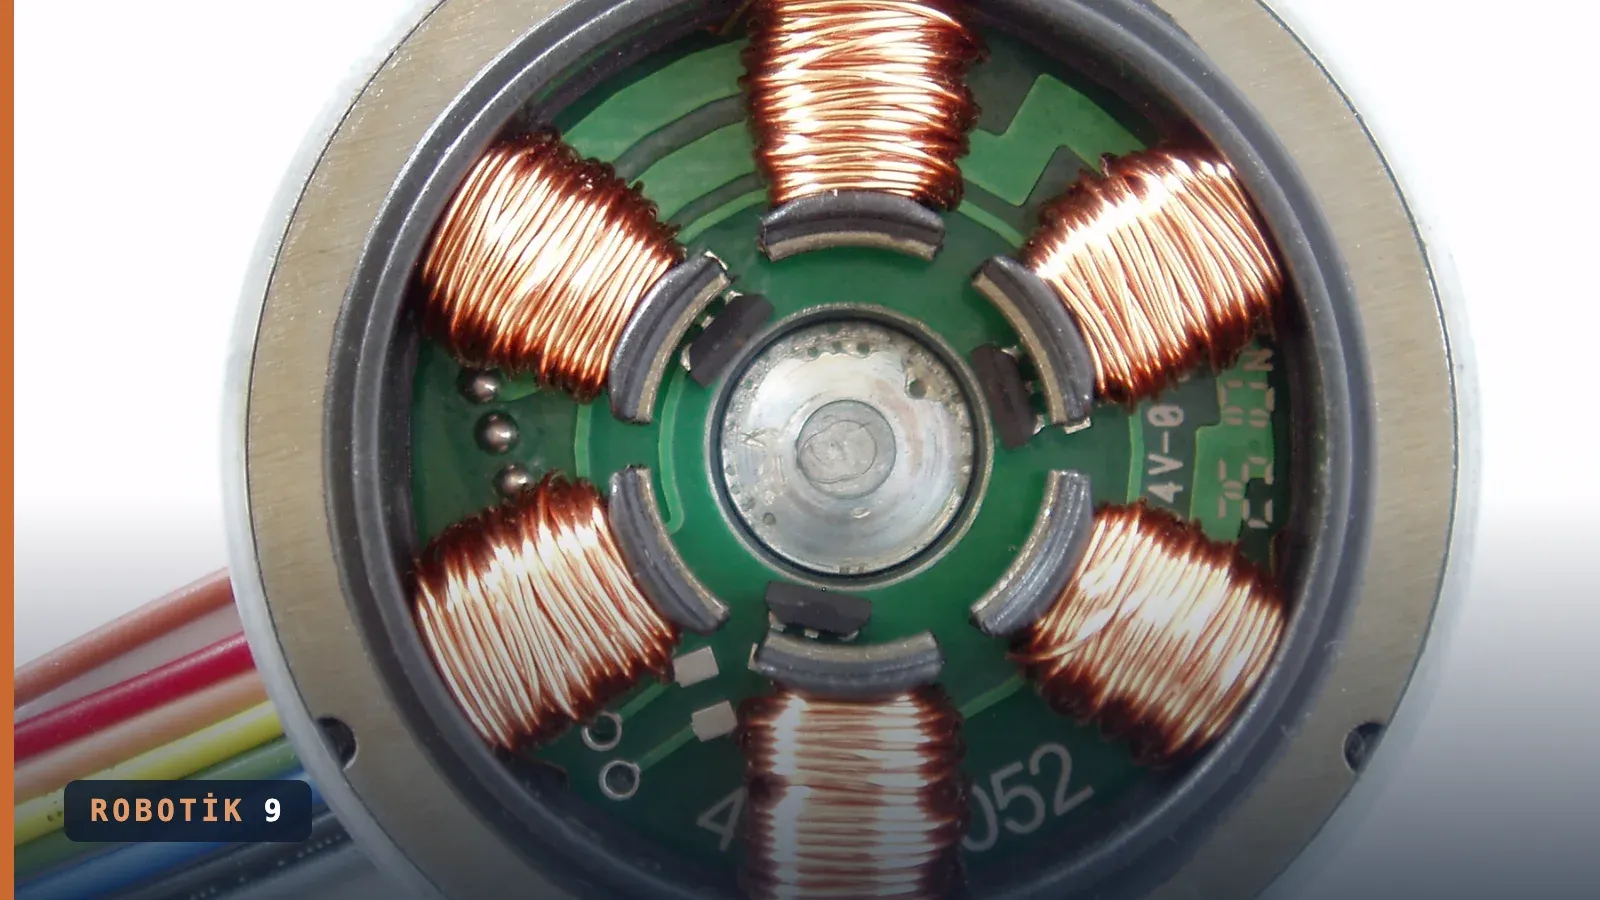
Bir montaj hattında iş birlikçi bir robot kolu vida sıkıyor. Yanında çalışan işçi bir parçayı düzeltmek için elini uzatıyor ve kolun dirseği eline değiyor. Kol, işçi acıyı hissetmeden duruyor. Kolda kamera yok, dokunmaya duyarlı bir kaplama da yok. Onu durduran şey, eklemdeki motor sürücüsünün ölçtüğü akımın beklenenden bir anda fazla çıkması.
O kararı robotun ana bilgisayarı vermedi. Ana bilgisayar o sırada bir sonraki vidanın yerini hesaplıyordu. Kararı, eklemin içindeki avuç içi kadar bir kartta saniyede binlerce kez çalışan küçük bir döngü verdi. Bir robotu anlamak, bu döngülerin nerede çalıştığını ve neden orada çalıştığını anlamakla başlar.
Altı katman
Robot ne olursa olsun içi aynı katmanlardan oluşur. Algı robotun kendini ve çevresini ölçmesidir. Bir kısmı içe bakar: motorun açısını ölçen enkoder, akım ve sıcaklık sensörleri, ivme ve dönüşü ölçen IMU, kuvvet sensörü. Bir kısmı dışa: kamera, derinlik kamerası, LiDAR, radar.
Karar üç kattan oluşur. En üstte navigasyon, hareket planlama ve yapay zekâ çalıştıran güçlü bir bilgisayar durur, çoğu zaman bir endüstriyel PC ya da NVIDIA Jetson gibi grafik işlemcili bir modül. Ortada eklemlerin ne zaman nereye gideceğini milisaniye düzeyinde hesaplayan gerçek zamanlı bir kontrolcü vardır. En altta her motor sürücüsünün içindeki mikrodenetleyici.
Hareket robotun kasıdır: motor, redüktör, sürücü ve enkoder. Bunları besleyen bir güç sistemi, birbirine bağlayan bir haberleşme ağı (EtherCAT, CAN, Ethernet) ve her şeyin üstünde duran bir güvenlik zinciri vardır: acil durdurma butonu, motorun tork üretmesini donanımla kesen güvenli tork kesme (STO), frenler.
Saniyede yirmi bin karar
Bir robotun kontrolü iç içe geçmiş döngülerden oluşur ve içten dışa doğru yavaşlar.
20 kHz’de çalışan bir akım döngüsü her 50 mikrosaniyede bir ölçer, hesaplar ve motora yeni bir komut verir. Saniyede 10 kez karar veren bir yapay zekâ modelinin iki kararı arasında 100 milisaniye geçer. Yani üst beyin bir kez düşünene kadar motor sürücüsü 2000 kez düşünmüş olur.
Bu hesapla oynamak için tarayıcında JavaScript açık olmalı.
En hızlı döngünün motorun yanında olması bir tercih değil, fiziğin dayatması. Motor sargısı bir endüktanstır ve içindeki akım, uygulanan gerilimle çok hızlı değişir. Akım ölçümü gürültülüyse, PWM zamanlaması kayıyorsa ya da MOSFET’leri süren devre yavaşsa, üstteki yazılım ne kadar iyi olursa olsun robot titrer, ısınır ya da durur. Baştaki cobotun çarpmayı fark etmesi de bu döngü sayesinde: beklenen tork ile ölçülen akımdan hesaplanan tork arasındaki fark bir eşiği geçince kol durur.
Kartlar nerede durur
Bir depo robotunda ya da insansı robotta enerjinin yolunu izleyelim. Enerji batarya paketinden çıkar; paketin içinde hücre gerilimlerini ölçen, hücreleri dengeleyen ve gerekirse akımı kesen bir batarya yönetim sistemi (BMS) vardır. Ardından güç dağıtım kartı gelir: ana sigorta, robot açılırken büyük kondansatörleri yavaşça dolduran ön şarj devresi, kontaktör ve akım ölçümü. Bara buradan motor sürücülerine dağılır. Bilgisayar ve sensörler ise baradan değil, 24, 12, 5 ve 3,3 volt üreten DC-DC dönüştürücülerden beslenir.
Fabrikadaki klasik robot kolunda tablo farklıdır. Kolun üstünde yalnız motorlar, enkoderler ve frenler bulunur. Sürücüler kolun yanındaki kontrol dolabındadır: şebeke girişi, filtre, doğrultucu, yüksek gerilimli DC bara, frenleme direnci ve altı eksen servo sürücü. Kabloların uzun olması sorun değildir, çünkü dolapta yer ve soğutma boldur.
Yeni nesil cobotlarda ve insansı robotlarda sürücü eklemin içine girdi. Bu da sürücü kartını küçük, sıcak ve sürekli titreşen bir ortama soktu. Tipik bir insansı robot eklem sürücüsü avuç içinden küçük bir kartta 20 ile 60 amper taşır ve ısısını atacağı yer, etrafındaki alüminyum gövdeden ibarettir.
Neden 24 değil 48 volt
Küçük cobotlar, küçük depo robotları ve sensörlerin dünyası 24 volttur: endüstriyel standart ve güvenli. Ama güç büyüdükçe akım da büyür. Büyük depo robotları ve insansı robotların çoğu bu yüzden 48 volta geçti. Aynı güçte gerilim iki katına çıkınca akım yarıya, bakır kaybı dörtte bire iner (Ohm, güç, seri ve paralel). Şebekeden beslenen endüstriyel kollarda ise sürücü barası 300 ile 700 volt arasındadır.
48 voltun güvenlik payı dardır. Yaygın kabul gören dokunma sınırı 60 volt DC’dir. 13 hücreli bir lityum iyon paket tam doluyken 54,6 volttur ve robot frenlerken geri gelen enerji barayı kısa süre 60 voltun üstüne itebilir. 48 voltluk bir sürücüde 80 ile 100 voltluk MOSFET ve kondansatör seçilmesinin nedeni budur.
Sahada ne bozulur
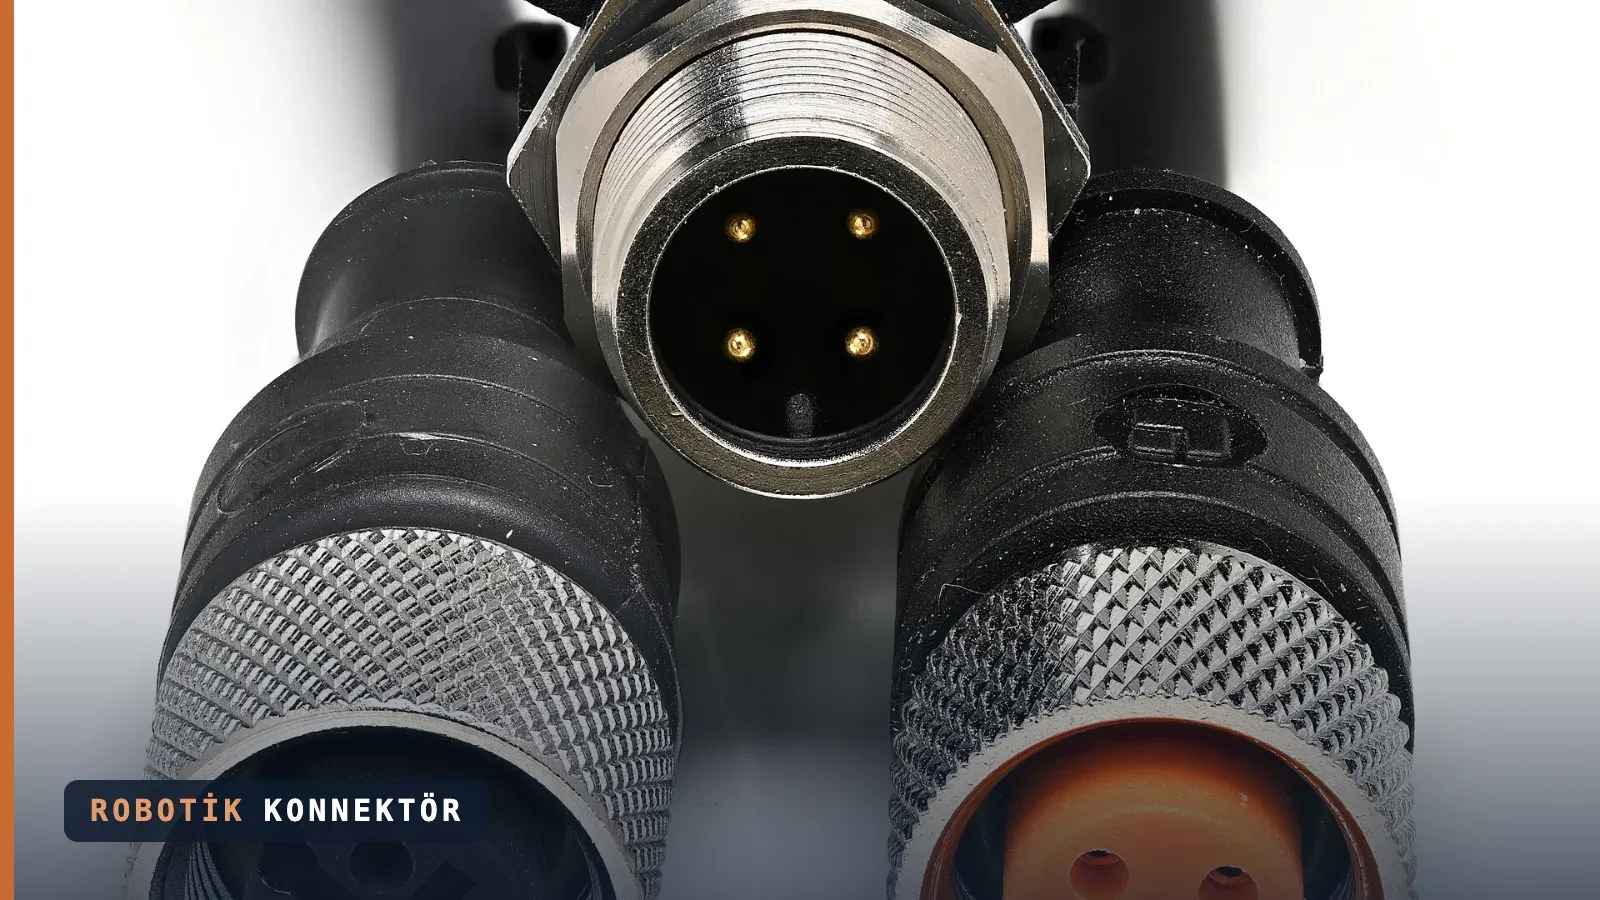
Servis mühendislerine sahada robotu neyin durdurduğunu sorarsan, liste kabaca hep aynı sırayla gelir. En başta kablo ve konnektörler: hareket eden eklemlerden geçen kablolar milyonlarca kez bükülür ve sonunda yorulur. Sonra motor sürücüsü: kısa devre, aşırı gerilim ya da ısıdan yanan bir MOSFET, arızalanan bir MOSFET sürücü entegresi, kayan bir akım sensörü. Ardından enkoder: kirlenme, yerinden kayan bir mıknatıs, gürültü yüzünden yanlış konum bilgisi. Sonra güç sistemi: dengesizleşen hücreler, robotu kapatan BMS koruması, yanan bir ön şarj direnci, ısınan bir konnektör. Listenin sonunda fren, haberleşme ve yazılım var. Haberleşme hatalarının çoğu da aslında toprak döngüsü, kablo ve elektromanyetik uyumluluk kaynaklıdır.
Yedi maddenin altısı donanım. Yazılım hatası genellikle laboratuvarda yakalanır. Donanım hatası ise ancak sahada, titreşimin, soğuğun ve tozun içinde kendini gösterir.
Baştaki işçinin eli, robotun en akıllı bilgisayarı sayesinde değil, en hızlı kartı sayesinde sağlam kaldı. Robotun zekâsı üst katta, refleksleri alt katta bulunur ve o refleksleri tasarlayan kişi güç elektroniği mühendisidir.
Kendini sına
Önce kendi cevabını yaz, sonra aç.
1. Bir akım döngüsü 16 kHz’de çalışıyor, robotun planlayıcısı 50 Hz’de. Akım döngüsünün periyodu kaç mikrosaniye ve planlayıcının iki kararı arasında akım döngüsü kaç kez çalışır?
Çözüm
- Periyot: 1 / 16.000 = 62,5 µs
- Planlayıcı periyodu: 1 / 50 = 20 ms
- Oran: 20 ms / 62,5 µs = 320 kez
Planlayıcı bir kez karar verene kadar akım döngüsü 320 kez ölçer ve düzeltir.
2. Bir robotun 24 V yerine 48 V ile beslenmesinin iki avantajını ve bir dezavantajını yaz.
Cevap
Avantajlar: aynı güçte akım yarıya iner, bakır kaybı dörtte bire düşer; kablolar ve konnektörler incelir, robot hafifler. Dezavantaj: dolu paket ve frenleme geri beslemesi barayı 60 V dokunma sınırına yaklaştırır; daha yüksek gerilim sınıfında MOSFET ve kondansatör, daha geniş yalıtım mesafesi gerekir.
3. Kâğıt kalemle bir depo robotunun elektrik blok şemasını çiz: batarya, BMS, sigorta, kontaktör ve ön şarj, 48 V bara, iki teker sürücüsü, lojik besleme ve acil durdurma zinciri. Sonra şu listeyle karşılaştır.
Kontrol listesi
- Batarya paketi (48 V): bütün enerjinin kaynağı.
- BMS: hücre gerilimi ve sıcaklığını ölçer, dengeler, gerekirse şarjı ya da deşarjı keser.
- Ana sigorta: dağıtımın ilk elemanı; kısa devrede kabloyu ve bataryayı korur.
- Kontaktör ve ön şarj: sürücülerin büyük kondansatörleri önce bir dirençle yavaşça dolar; yoksa ilk andaki akım kontağı yakar.
- 48 V bara → iki teker sürücüsü: sürücüler gücü doğrudan baradan alır.
- DC-DC → 24 / 12 / 5 / 3,3 V: bilgisayar ve sensörler baradan değil dönüştürücüden beslenir.
- Acil durdurma zinciri: buton zinciri gücü keser, sürücülerde STO tork üretimini donanımla keser. Yazılımla durdurmak güvenlik sayılmaz.
Kaynaklar ve notlar. Döngü frekansları tipik endüstriyel servo sürücü ve robot kontrolcüsü değerleridir; ürüne göre değişir. 60 V DC dokunma sınırı: IEC 62368-1, ES1 sınıfı. Faz endüktansı (100 µH) örnek değerdir; gerçek motorun veri sayfasından alınır. Arıza sıralaması saha deneyimine dayanan nitel bir listedir.